技术参数
XTac UMI G1 夹爪、定位系统与数采背包的规格。接线见夹爪连接与序列号,两种配置的取舍见产品线与配置对比。
主夹爪
| 参数 | 规格 |
|---|---|
| 结构 | 二指夹爪,左右各一只 |
| 外形尺寸 | 145 × 186 × 170mm |
| 重量 | 约 370g |
| 负载 | 最大 2.5kg |
| 开合行程 | 0–150mm(每台以标定结果为准) |
| 视触觉传感器 | 2 个(左右指各一),参数见下方视触觉传感器 |
| 腕部鱼眼相机 | 视场角 190°,640 × 480 @ 30fps |
| IMU | 9 轴,100Hz |
| 开合编码器 | 100Hz |
| 接口与供电 | USB Type-C(锁紧接头),DC 5V / 500mA 总线供电,无内置电池 |
| 工作温度 | 0–50°C |
视触觉传感器
指尖传感器为千觉 GS-PS 视触觉传感器,详见产品页。
| 参数 | 规格 |
|---|---|
| 成像方式 | 三色光 |
| 传感面积 | 623mm² |
| 柔性层厚度 | 2–5mm |
| 图像分辨率 | 640 × 480 |
| 采样频率 | 0–120Hz |
| 量程 | 0–25N |
| 合力精度 | 0.2N |
| 变形场精度 | 0.1mm |
| 感知模态 | 三维形貌、六维合力、三维分布力、滑移检测 |
采集时的实际帧率可以按需设置(如 PC 版触觉默认以 30fps 录制),不改变传感器本身的规格。
从夹爪
| 参数 | 规格 |
|---|---|
| 结构 | 二指夹爪,装在机器人末端 |
| 外形尺寸 | 200 × 157 × 111mm(长 × 宽 × 高),见下图 |
| 电机 | RobStride EL05 |
| 最大输出力矩 | 1.1N·m |
| 开合角度 | 0–70° |
| 控制方式 | 阻抗控制(默认)、力位控制 |
| 接口与供电 | USB Type-C 通信 + 24V 电源适配器(24V 2.5A) |
| 工作温度 | 0–50°C |
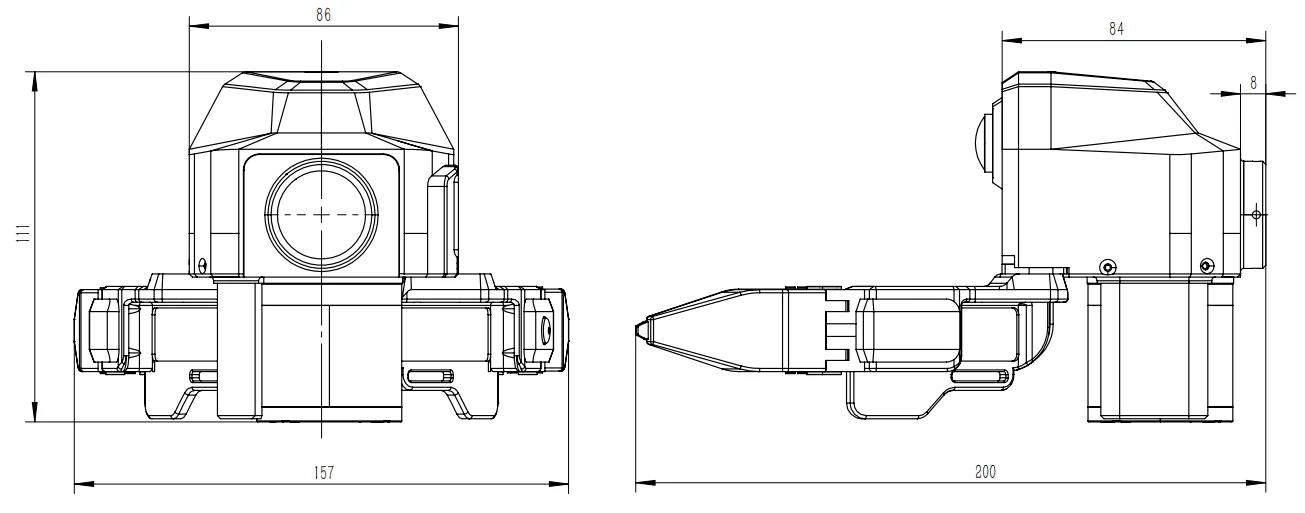
使用方法见从夹爪;法兰接口、坐标系与三维模型见 XTac-UMI-Description。
定位与同步
| 参数 | 规格 |
|---|---|
| 位姿来源 | Pico4 Ultra 企业版头显 + 运动追踪器,6-DoF |
| 位姿刷新率 | PC 版约 90Hz;背包版按头显上报逐条记录 |
| 空间定位精度 | < 3mm |
| 多设备时间同步 | 5ms |
| 坐标系 | X 前、Y 左、Z 上,见坐标系 |
数采背包
背包版的采集单元,夹爪与头显都接到它上面,控制台用浏览器打开。介绍见认识数采背包。
| 参数 | 规格 |
|---|---|
| 处理器 | RK3588 |
| 存储 | eMMC 系统盘 + 1TB NVMe 数据盘,录制与导出都存在数据盘 |
| 满盘规则 | 数据盘用到 80% 视为已满,不再开录 |
| 导出数据量 | 导出的 LeRobot 数据集约 0.5GB/小时 |
| 供电 | 12V 3A 电源适配器,或 20000mAh 充电宝经 12V PD 电源线供电 |
| 功耗 | 约 20W |
| 充电宝续航 | 约 3.5–4 小时 |
| 网络 | 有线网口;WiFi(5GHz);自带 5GHz 热点 |
| 接口 | UMI-L / UMI-R 接主夹爪,PICO 接头显,DC IN 供电,HOST1 / HOST2 USB 主机口,另有网口、TF 卡槽、HDMI、耳机口,见接口说明 |
| 工作温度 | 0–40°C |
| 使用环境 | 室内使用;无防水设计,避免淋雨、溅水与多尘环境 |
机身标签上的序列号、热点名与密码说明见认机看标签。