夹爪连接与序列号
两种配置夹爪相同,仅「线接到哪、识别怎么核」分「背包版 / PC 版」标签页写。
- 背包版按键、指示灯与语音见夹爪按键、指示灯与语音。
- 产品定位与组成见认识 XTac UMI G1,规格见技术参数。
主夹爪连接与使用
主夹爪供电与通信都走 USB Type-C。
连接前检查
- 备齐左 / 右主夹爪、两根 USB 锁紧线、数采终端(数采背包或数采主机,主机见采集主机配置要求)。
- 未用 9V/12V 快充适配器直连主夹爪。
- Type-C 锁紧端完好、接口内无异物。
- 视触觉传感器表面无污渍、划伤、松动、异物。
连接步骤
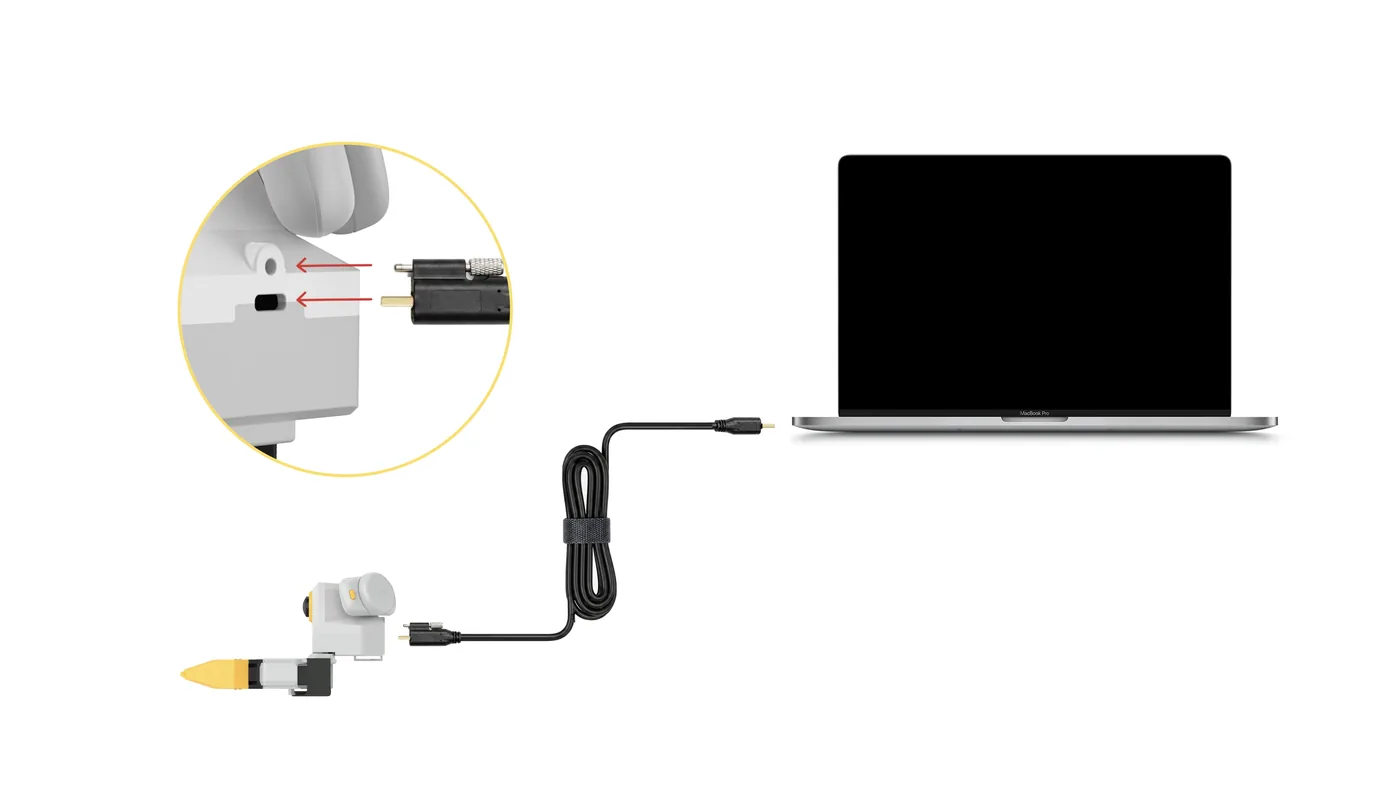
- 取出 USB Type-C 通讯线。
- 接主夹爪本体 Type-C 口,旋紧锁紧螺钉。
- 另一端接数采终端:背包版左爪接
UMI-L、右爪接UMI-R;PC 版接数采主机 Type-C 或 Type-A 口。
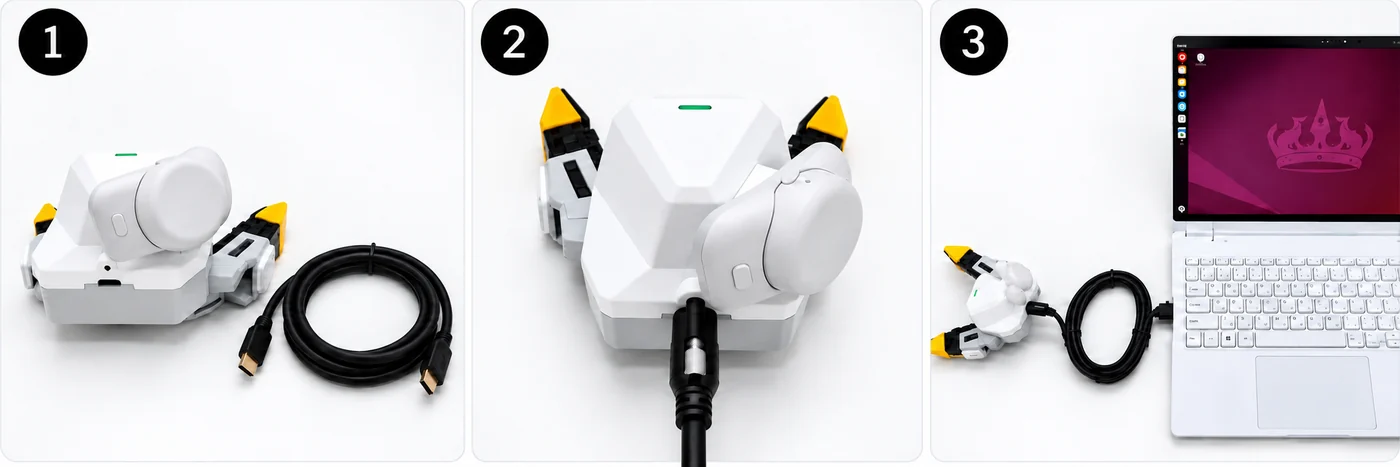
上电与识别
- 指示灯绿色常亮(待机)。
- 控制台顶栏右上角「路相机」在线数等于总数,夹爪侧共 6 路(2 路腕相机 + 4 路视触觉)。
- 「实时监控」页有左右鱼眼与四路触觉画面。
- 离线相机在 系统 → 设备信息 页标「(离线)」。
主夹爪须先做开合标定才有归一化开度:
从夹爪安装与连接
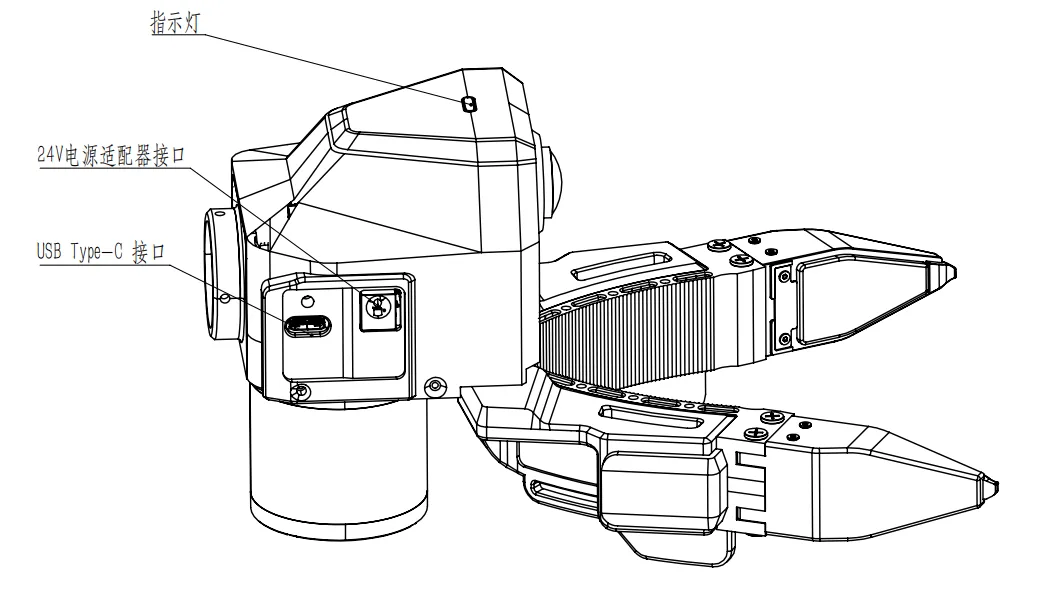
从夹爪装在机器人末端,不分左右;注意法兰方向、走线与运动空间。
安装前检查
- 机器人已停机、处于安全姿态。
- 法兰尺寸、螺钉规格、安装方向、末端负载符合项目要求。
- 24V 适配器、Type-C 通信线与锁紧结构完好。
- 走线避开关节 / 夹爪运动区 / 障碍物。
法兰安装
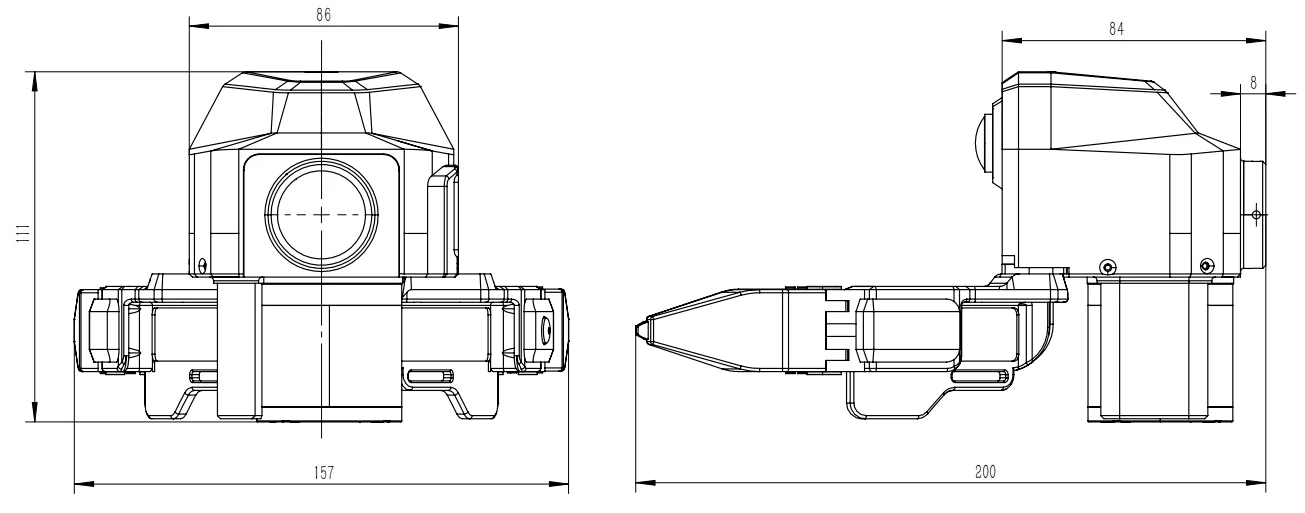
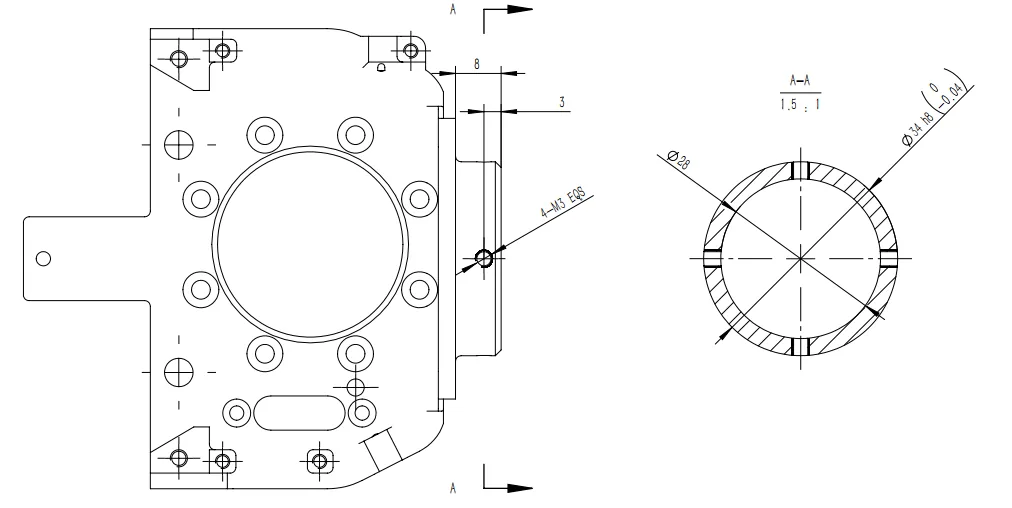
转接件孔位、安装坐标系与夹爪模型(URDF / MJCF / USD)见 XTac-UMI-Description。
电源与通信连接
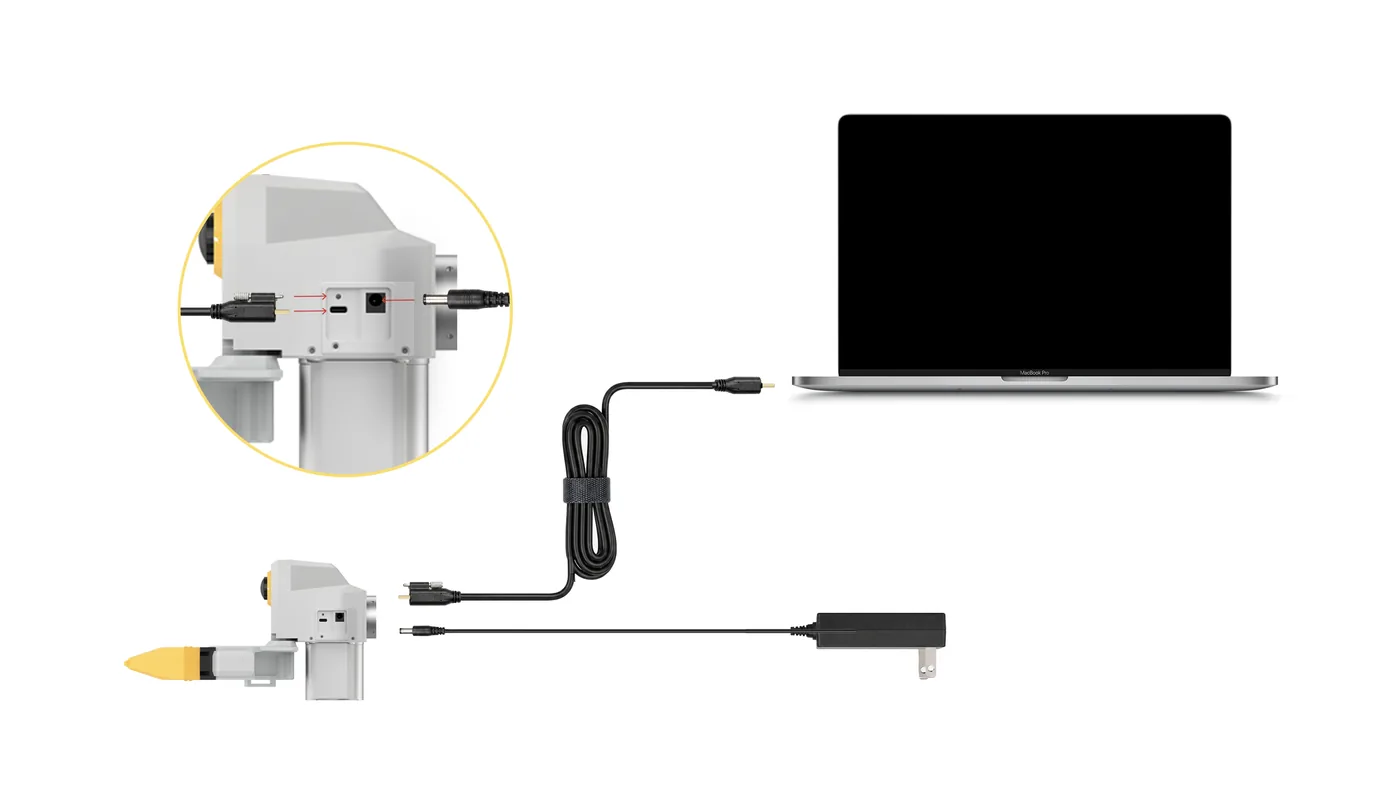
- 取出 USB Type-C 通讯线、24V 电源适配器。
- 接本体端 24V 电源适配器。
- Type-C 锁紧线带螺钉端接本体,旋紧锁紧螺钉。
- 另一端接数采终端,在软件里确认通信正常。
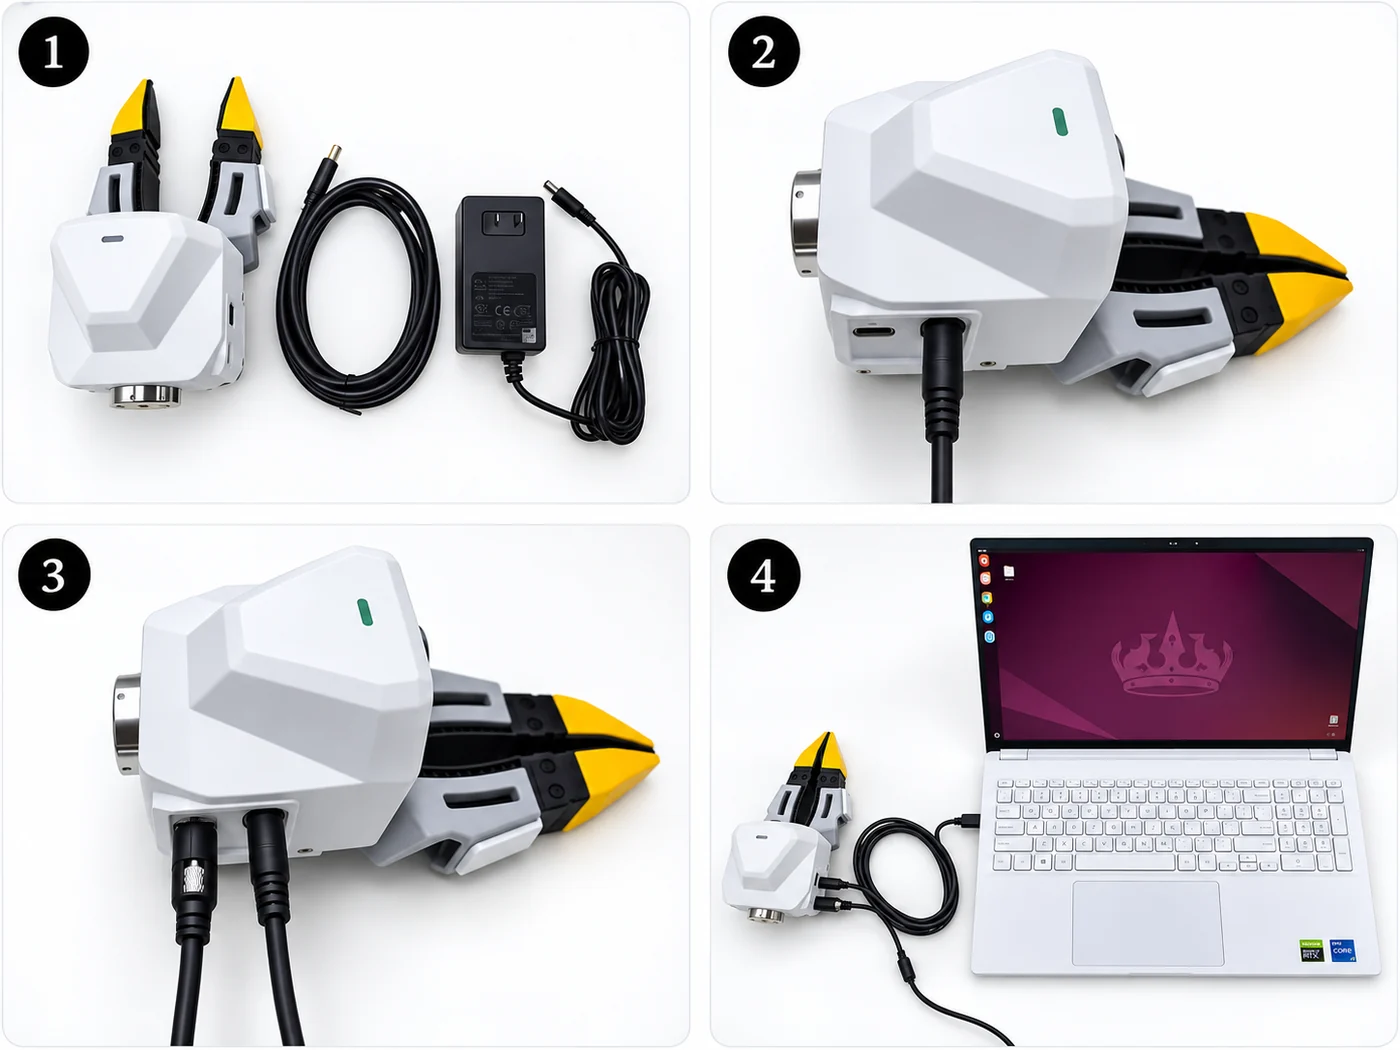
线缆与安装检查
- 从夹爪固定牢靠、24V 连接可靠、Type-C 已锁紧并留足余量。
- 线缆不会在运动中被拉扯 / 弯折 / 缠绕。
- 首次运行先低速测试,确认无干涉。
供电与连接要求
| 项目 | 主夹爪 | 从夹爪 |
|---|---|---|
| 供电 | USB Type-C 总线供电,DC 5V/500mA,无需单独电源 | 24V 电源适配器(勿用规格不匹配或带故障的电源),Type-C 只做通信 |
| 线缆 | 配套锁紧线:夹爪端 Type-C,另一端 Type-C 或 Type-A | Type-C 通信线 + 24V 电源线 |
| 接线锁紧顺序 | 先接夹爪端并旋紧锁紧螺钉,再接数采终端 | 先接 24V 电源,再接 Type-C 并旋紧锁紧螺钉 |
| 拔线顺序 | 先拔数采终端端,再松螺钉拔夹爪端 | 先拔数采终端端,再断 24V,最后松螺钉拔夹爪端 Type-C |
| 静电 | 上下电、拆装传感器时防静电 | 同左 |
序列号与左右识别
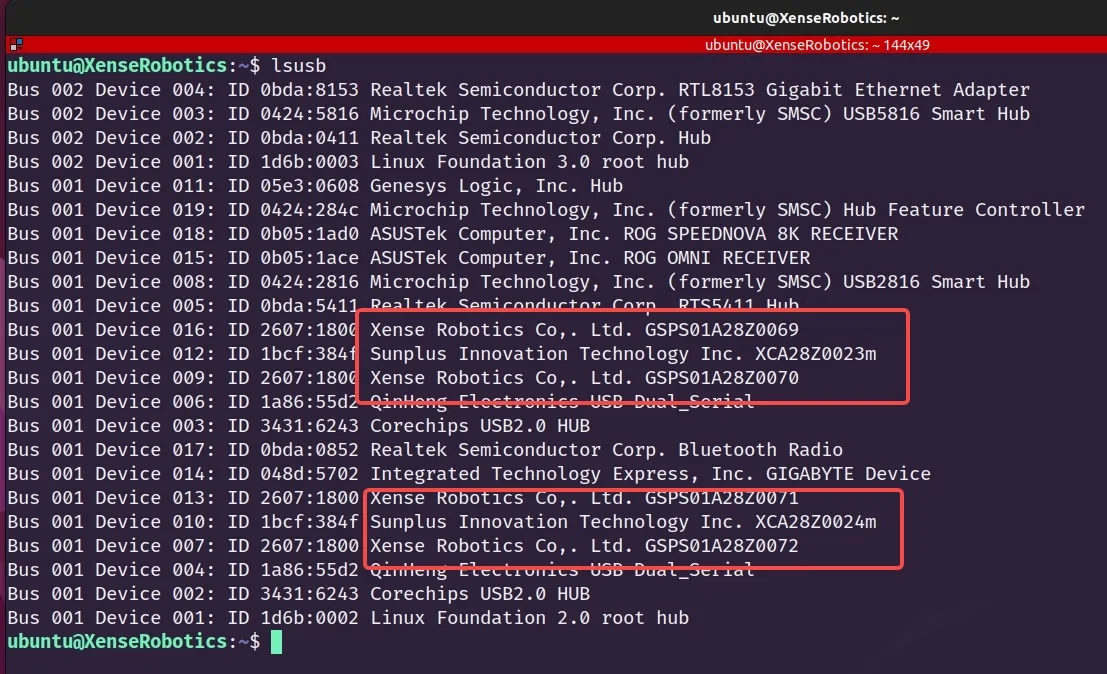
序列号流水号末位单数 = 左,双数 = 右。
- 适用于夹爪、视触觉传感器、腕相机与 Pico 追踪器。
- PC 版:采集软件自动分侧(见设备发现规则),手动核对跑
lsusb看末位。 - 背包版:控制台 系统 → 设备信息 页有各夹爪的左右徽章与 SN。
安全须知
供电、禁止快充直连、插拔、静电与传感器表面要求见安全与合规。
- 传感器清洁、存放与拆装见维护保养。
- 从夹爪运动前先按从夹爪 → 准备与自检自检。
- 识别正常后按背包版快速开始或 PC 版一页速通跑通。