项目、导出与上传
在控制台「项目」页管理录好的数据:按任务导出成 LeRobot 数据集或 MCAP,下载到本地或上传到远端(如 ModelScope),再用「归档」腾出空间。
项目页
层级为 项目 → 任务 → 录制条目。每条录制显示帧数、数据量与质量,行尾是「回放」和「删除」。
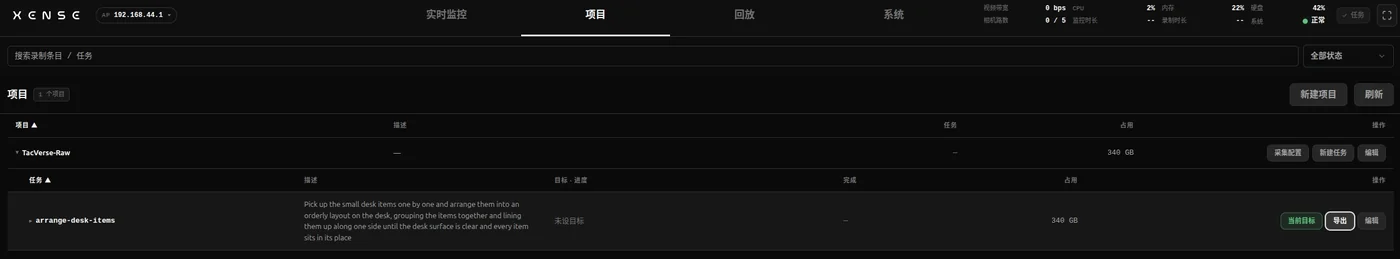
| 位置 | 操作 |
|---|---|
| 页头 | 新建项目、搜索、按状态筛选 |
| 项目行 | 采集配置、新建任务、编辑(改名 / 上传后端 / 彻底删除) |
| 任务行 | 设为目标(录制都落进这个任务)、导出、编辑(改任务 / 彻底删除任务) |
| 录制条目 | 回放、删除 |
新建项目与任务
- 新建项目:填项目名称,选采集模式(三种之一);含头显的模式再选头显分辨率、图像类型与头显佩戴方式(戴头 / 挂脖);可选导出质量(高质量 / 标准 / 紧凑)、触觉导出方向、腕部鱼眼矫正、上传后端与默认导出格式。建好后不能改,选错了删掉空项目重建。
- 新建任务:任务名称(小写字母、数字和连字符,如
pick-cube)、任务指令(必填,就是 LeRobot 的语言指令),目标条数与目标时长可留空。
导出
任务行点「导出」打开「导出任务数据」:
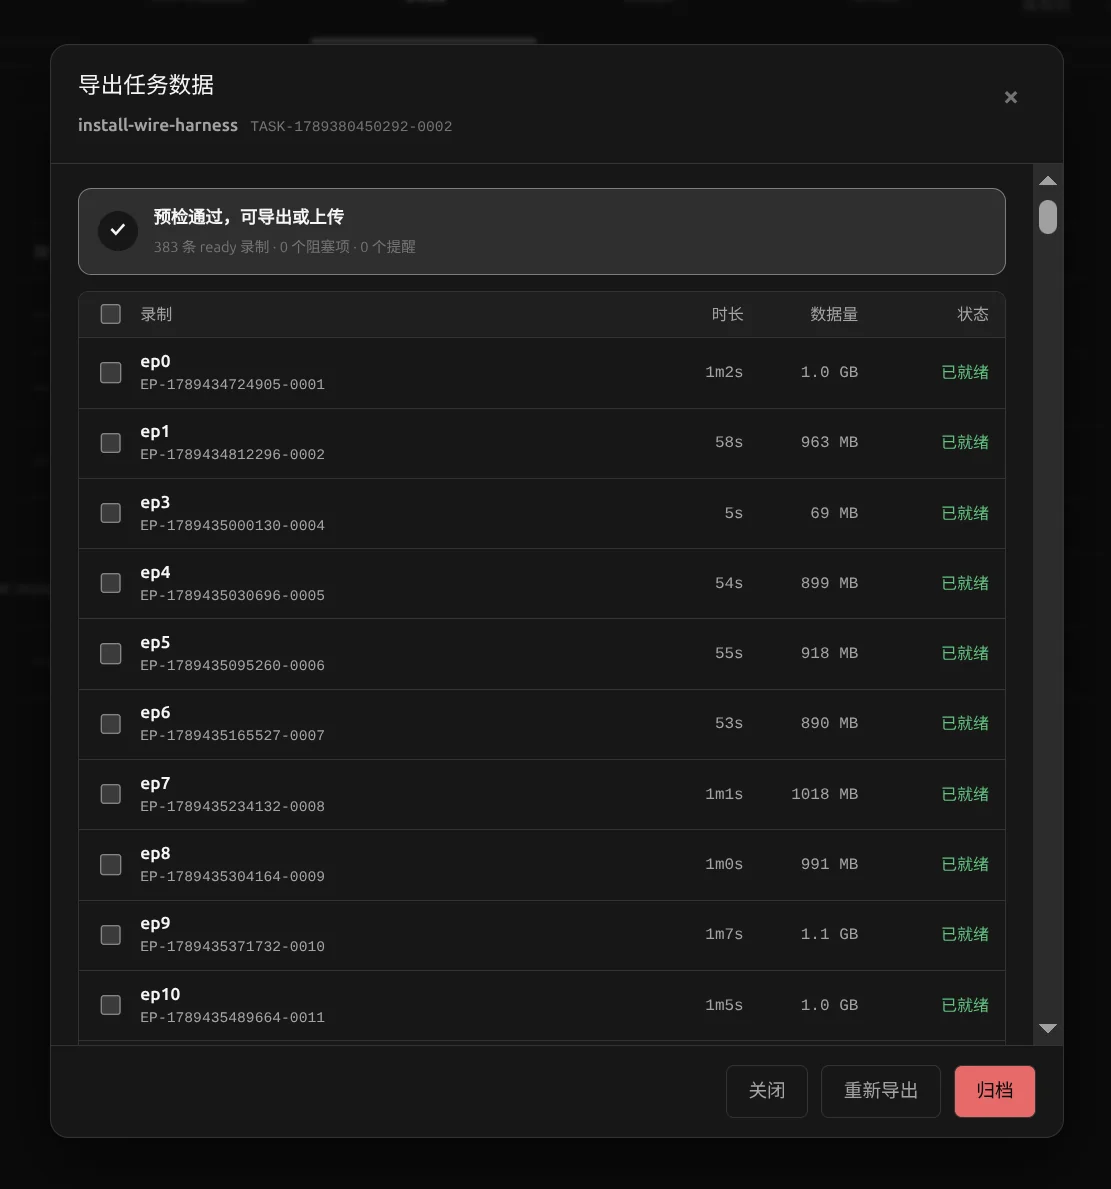
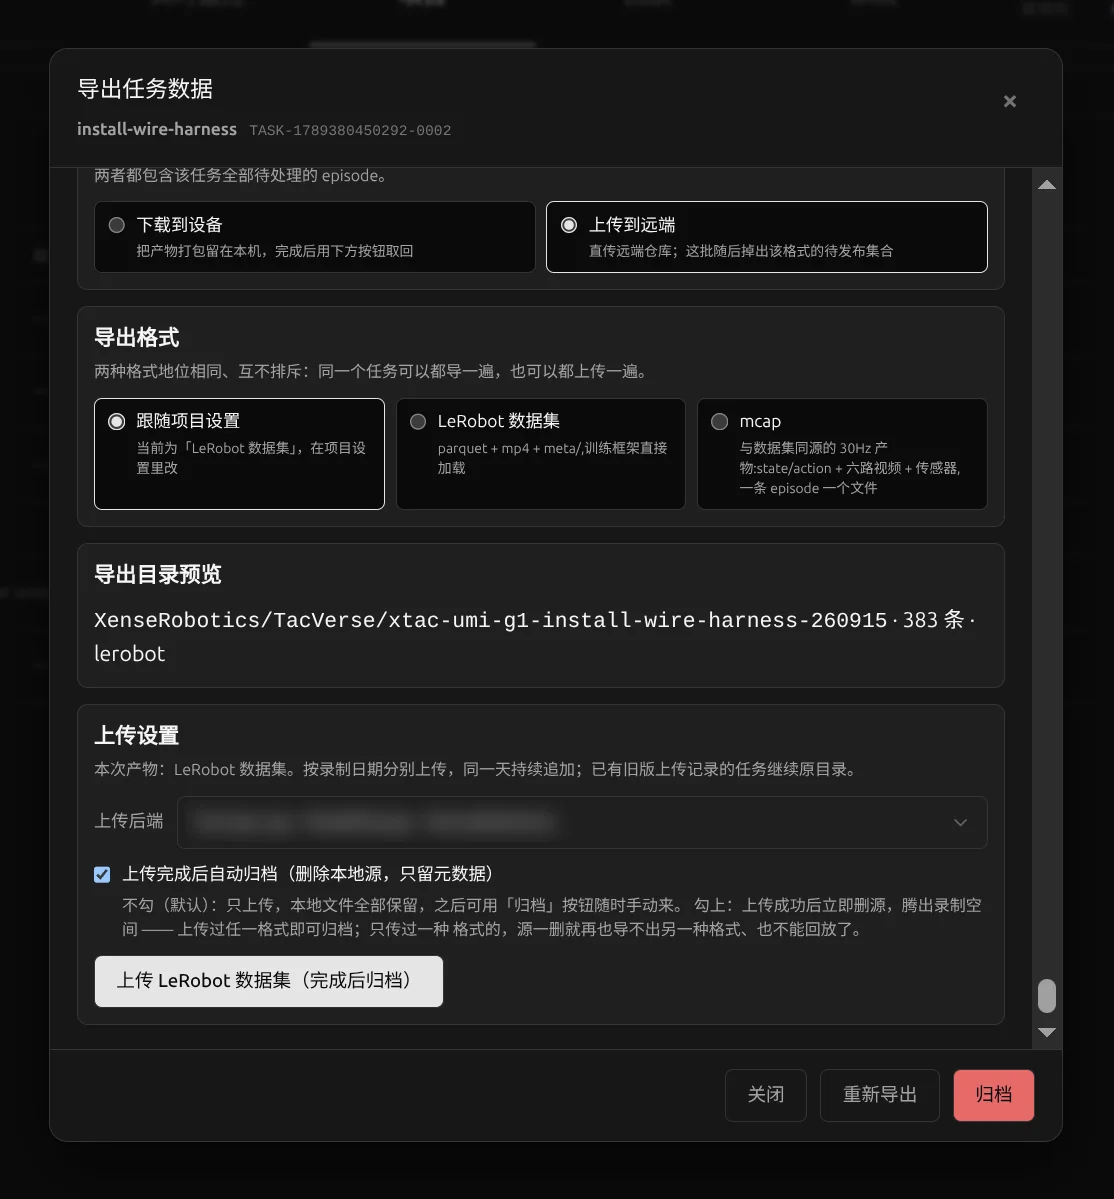
- 预检:自动检查任务下的录制,通过显示「预检通过,可导出或上传」;未通过时列出阻塞项,按提示处理后点「重新导出」。
- 选录制:勾选本次要处理的录制,表头的复选框可一次全选。不勾选时不能下载、上传、归档或删除。
- 选去向:「下载到设备」或「上传到远端」。
- 选格式:跟随项目设置、LeRobot 数据集或 MCAP。
- 开始:点「下载 …」或「上传 …」。进度依次是 预检 → 转码 → 构建 → 打包 / 上传 → 完成;关掉对话框也会在后台继续。
- 导出提示:完成后如有条目开录时双手不在初始范围内,会提示「N 条录制开录时双手位置不在设定范围内」并列出编号;导出照常完成,是否剔除这些条目由你决定。
下载到设备
完成后点「下载数据集」或「下载 mcap」,浏览器下载一个压缩包。
上传到远端
选一个上传后端(或就地新建),可勾选「上传完成后自动归档」。
- 确认文件清单:打包完成后弹出「确认本次上传文件」,列出要上传的文件个数、总大小和文件列表,点「确认上传」才开始传输。等待确认期间关掉对话框,再打开仍可确认。
- 进度:显示当前组、文件序号、已传字节、上传速度和当前组预计剩余时间;剩余时间只算当前这一组,不含后续组和远端确认。网络重试时显示「正在重试」。
| 后端 | 支持的格式 |
|---|---|
| ModelScope | LeRobot 数据集、MCAP;自动创建仓库,可选私有或公开 |
| S3 对象存储 | LeRobot 数据集、MCAP |
| 腾讯云 COS | LeRobot 数据集、MCAP |
| FTP / FTPS、NFS 网络存储 | LeRobot 数据集、MCAP |
| STS | 仅 MCAP |
发布到 ModelScope 就是选 ModelScope 后端上传,没有单独的发布按钮。公开发布后不能撤回。
导出格式
两种格式可以都导,互不影响。
LeRobot 数据集
标准 LeRobotDataset v3.0,30fps,包含 meta/、data/、videos/。目录结构与读取方法见 LeRobotDataset v3.0 官方文档。
| 采集模式 | robot_type |
视频路数 | 状态 / 动作维度 |
|---|---|---|---|
| 双爪 | bi_taccap_gripper |
6 | 20 |
| 双爪 + 头显双目 | xtac_umi_g1 |
8 | 29 |
| 双爪 + 头显右单目 | xtac_umi_g1 |
7 | 29 |
另附 meta/taccap_extrinsics.json(追踪器外参)与 meta/xumi_collection_devices.json(每条数据由哪套设备采集、由哪个版本导出)。
- 位姿原点:状态与动作里的头显、左右 TCP 位姿以每条开录时的头显为原点,见坐标系 · 导出数据的原点。
- 数据集级声明:
meta/info.json写明tcp_frame_convention(当前为mirrored-v1,左手 TCP 是右手约定绕自身 X 轴转 180°)和headset_mount(head/neck)。一个数据集只能有一种佩戴方式,混在一起导出会报错。 - 和 0.4.3 及更早的导出不能混用:位姿原点、左手 TCP 约定都变了,合并新旧数据前按上面两个字段区分。
MCAP
导出的是训练用 MCAP:每条录制一个 .train.mcap 文件,与 LeRobot 数据集同源,只是换了封装。内容是按 30Hz 对齐后的状态与动作、各路视频和传感器数据,可以直接用 Foxglove 等工具打开。
它和背包上的原始记录不是同一个文件:
| 原始记录 | 导出的 .train.mcap |
|
|---|---|---|
| 在哪 | 背包数据盘,用于回放和导出 | 下载或上传到远端 |
| 频率 | 各路按设备原生频率:视触觉 120fps,腕部鱼眼 30fps,夹爪开合与 IMU 100Hz | 统一对齐到 30Hz |
| 图像 | 原始画面,未矫正 | 按项目设置矫正后的画面 |
归档
归档会删掉设备上的原始文件,只保留记录,用来腾出空间;归档后不能再回放或导出。
在导出对话框勾选录制后点「归档」,或上传时勾选「上传完成后自动归档」。确认时会按录制是否已上传、是否已下载分开提示,从未上传或下载过的录制需要最后再确认一次。
删除
- 单条:录制行点「删除」,连同文件一起删除,不可恢复。
- 多条:在导出对话框勾选后点「彻底删除」。和归档不同,删除连记录一起去掉;已上传到远端的副本不受影响。
- 整个项目或任务:编辑菜单里「彻底删除」,需要输入名称确认。