认识 XTac UMI G1
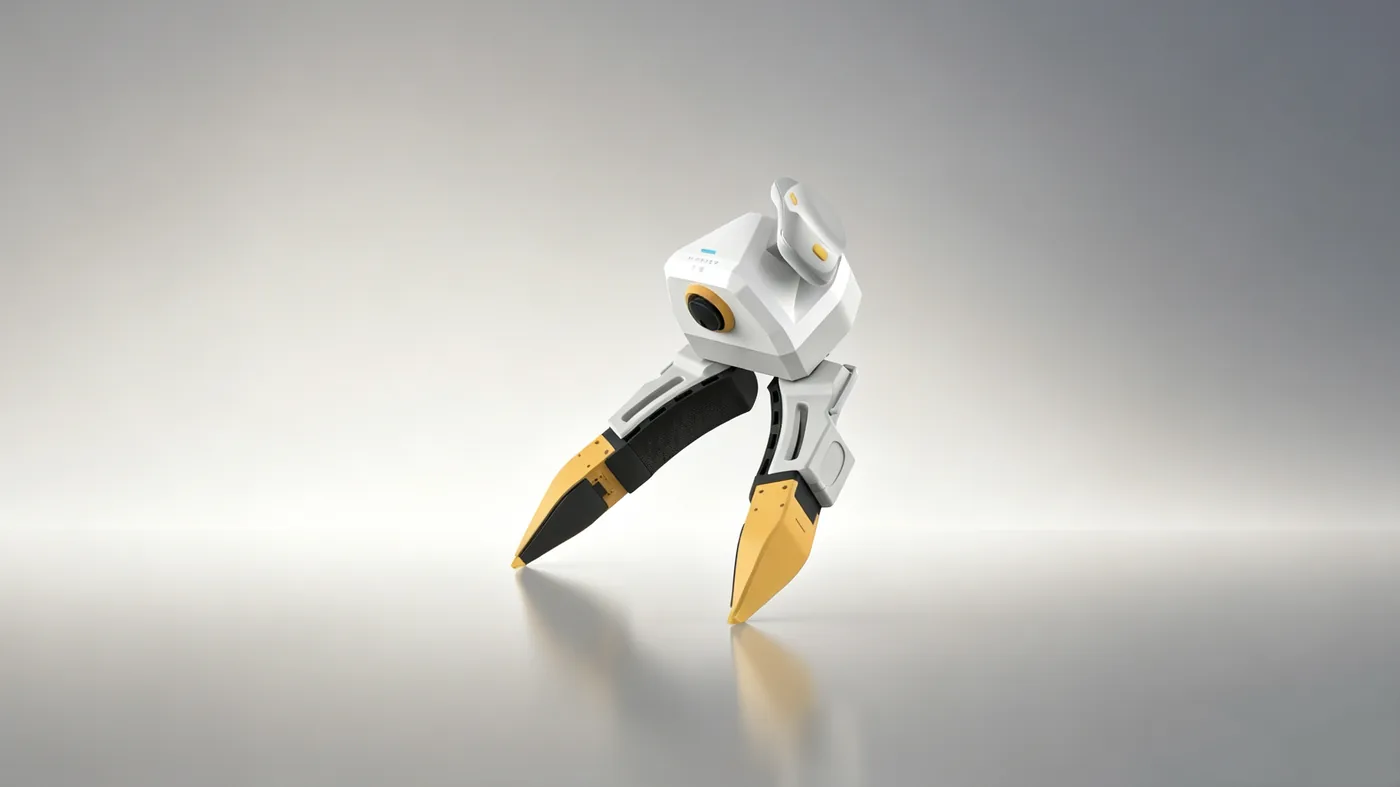
千觉 XTac UMI G1 是面向具身操作数据集构建的穿戴式数采夹爪系统。主夹爪集成三色光视触觉传感器、腕部鱼眼相机与高精度位姿传感器,可同步采集视觉、触觉、位姿、夹爪状态及 IMU 数据;从夹爪安装于机器人末端,用于执行或回放动作。系统服务于模仿学习、VLA / VTLA 模型训练与触觉世界模型研究。
系统组成
| 部件 | 作用 |
|---|---|
| 主夹爪 ×2(左 / 右) | 手持完成人类示范;每只集成 2 个视触觉传感器、腕部鱼眼相机、开合编码器与 IMU,见夹爪连接与序列号 |
| Pico4 Ultra 运动追踪器 ×2 | 装在主夹爪顶部,提供夹爪的 6-DoF 位姿 |
| Pico4 Ultra 企业版头显 | 跟踪追踪器、建立世界坐标系,可同时录第一视角双目画面,见 Pico4 头显与追踪器 |
| 采集单元 | 背包版是数采背包,PC 版是您自己的工作站,见产品线与配置对比 |
| 从夹爪(选配) | 装在机器人末端执行或回放动作,见从夹爪 |
规格见技术参数。
数据流
传感器一侧两种配置完全相同,区别从采集单元开始。把鼠标移到(手机上点按)任一模块,可以看到它的数据从哪来、到哪去。
背包版
夹爪按键手势控制录制,手势表见夹爪按键。
PC 版
两种配置的关键差别
| 背包版 | PC 版 | |
|---|---|---|
| 预览 | 浏览器控制台,平板即可 | Rerun 窗口 |
| 录制控制 | 夹爪按键为主,控制台也可操作 | lerobot-record 命令行 |
| 落盘 | 每条人类示范一个 MCAP 原始记录 | 直接写 LeRobotDataset v3 |
| 数据出口 | 按任务导出 LeRobot v3 / MCAP,一键上传到 ModelScope | 推送到 Hugging Face Hub |
| 开源 | 否 | 是(Apache-2.0) |
两种配置记录的位姿坐标系一致,见坐标系。完整对比、箱内清单与接线见产品线与配置对比。
下一步
- 接线与序列号:夹爪连接与序列号;背包版的按键与灯语:夹爪按键、指示灯与语音
- 尺寸、重量、传感器与背包接口:技术参数
- 供电与操作安全要求:安全与合规