产品线与配置对比
XTac UMI 提供两种配置,使用同一套 XTac UMI G1 夹爪与 Pico4 Ultra 企业版头显,采集到的数据定义一致:
- 背包版:数采背包完成全部采集,平板浏览器即控制台,开箱即用,适合规模化现场采集;采集软件不开源。
- PC 版(开源):夹爪与头显直连您的工作站,基于开源 LeRobot 录制,适合科研与算法团队自由二次开发。
本页对比两者的差别,并列出各自的箱内清单与接线方式。
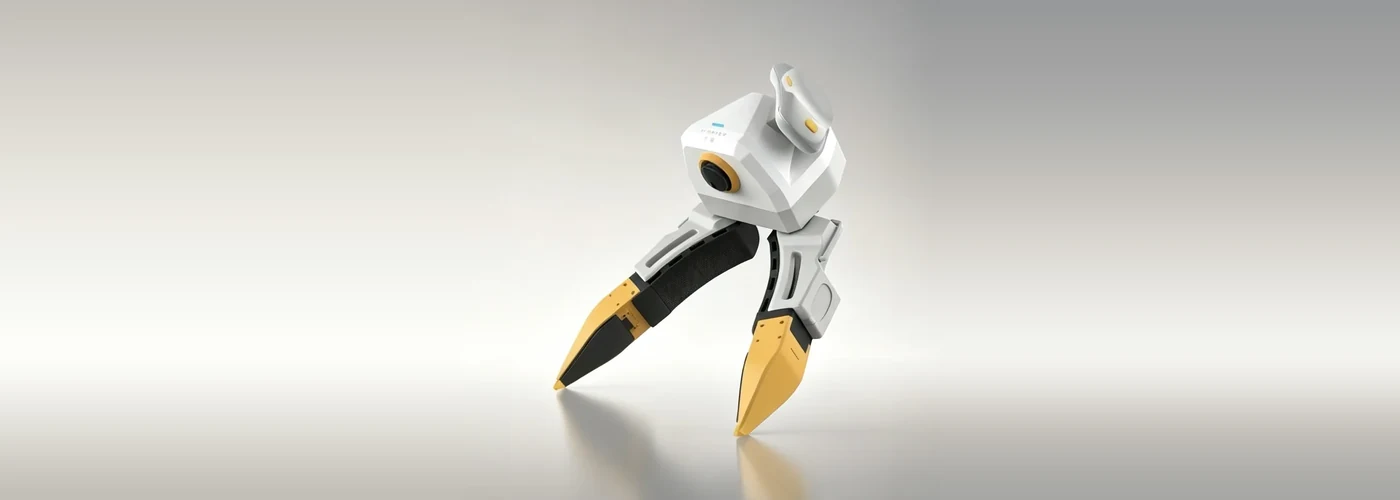
两种配置的差别
| 背包版 · XTac UMI 数采背包 | PC 版 · XTac UMI G1 开发套件 | |
|---|---|---|
| 计算 | 随机附带的数采背包 | 自备 x86 工作站,建议配 NVIDIA 显卡 |
| 操作界面 | 浏览器控制台,平板即可 | 终端命令 + Rerun 预览窗口 |
| 头显连接 | Type-C 线接背包,只能有线 | Type-C 线接工作站,默认有线 |
| 录制控制 | 夹爪按键为主,控制台也可操作 | lerobot-record 命令行 |
| 采集模式 | 双爪,可加头显双目或右单目画面 | 单爪 / 双爪,可加头显画面 |
| 落盘格式 | 每条人类示范一个 MCAP 原始记录 | 直接写 LeRobotDataset v3 |
| 导出与上传 | 按任务导出 LeRobot v3 / MCAP,下载或上传到 ModelScope、S3、FTP、NFS 等 | 推送到 Hugging Face Hub |
| 升级 | 控制台导入升级包,可回滚 | 更新仓库或镜像 |
| 二次开发 | 不开源;基于导出数据定制 | 开源(Apache-2.0),可改代码、接自定义机器人 |
| 适合谁 | 规模化数采工厂与现场采集团队 | 科研与算法团队、自建训练流程 |
箱内清单与接线
| 物品 | 数量 | 规格与说明 |
|---|---|---|
| XTac UMI G1 主夹爪 | 2 | 左右各一,按序列号末位区分:单数左、双数右 |
| 主夹爪连接线 | 2 | 双 Type-C,1.5m,左右各一;夹爪端为锁紧接头,另一端接背包 UMI-L / UMI-R |
| Pico4 Ultra 企业版头显 | 1 | 含手柄与运动追踪器,追踪器装在两只主夹爪顶部 |
| 追踪器充电底座 | 1 | 一拖三 |
| 头显连接线(Pico → Pack) | 1 | 双 Type-C,1.5m,头显接背包 PICO 口 |
| 数采背包 | 1 | 计算节点,自带 5GHz 热点(默认关闭) |
| 腰带组件 | 1 | 佩戴数采背包 |
| 12V 电源适配器 | 1 | 12V 3A,线长 1.5m,接背包 DC 口 |
| 充电宝 | 1 | 20000mAh,45W |
| 12V PD 电源线 | 1 | 0.3m,充电宝接背包 DC 口 |
| 平板电脑 | 1 | 6GB + 128GB,含保护套,作为控制台 |
| Type-C 充电插头 | 1 | PD 快充,100W |
固定工位用适配器供电,移动采集用充电宝供电:
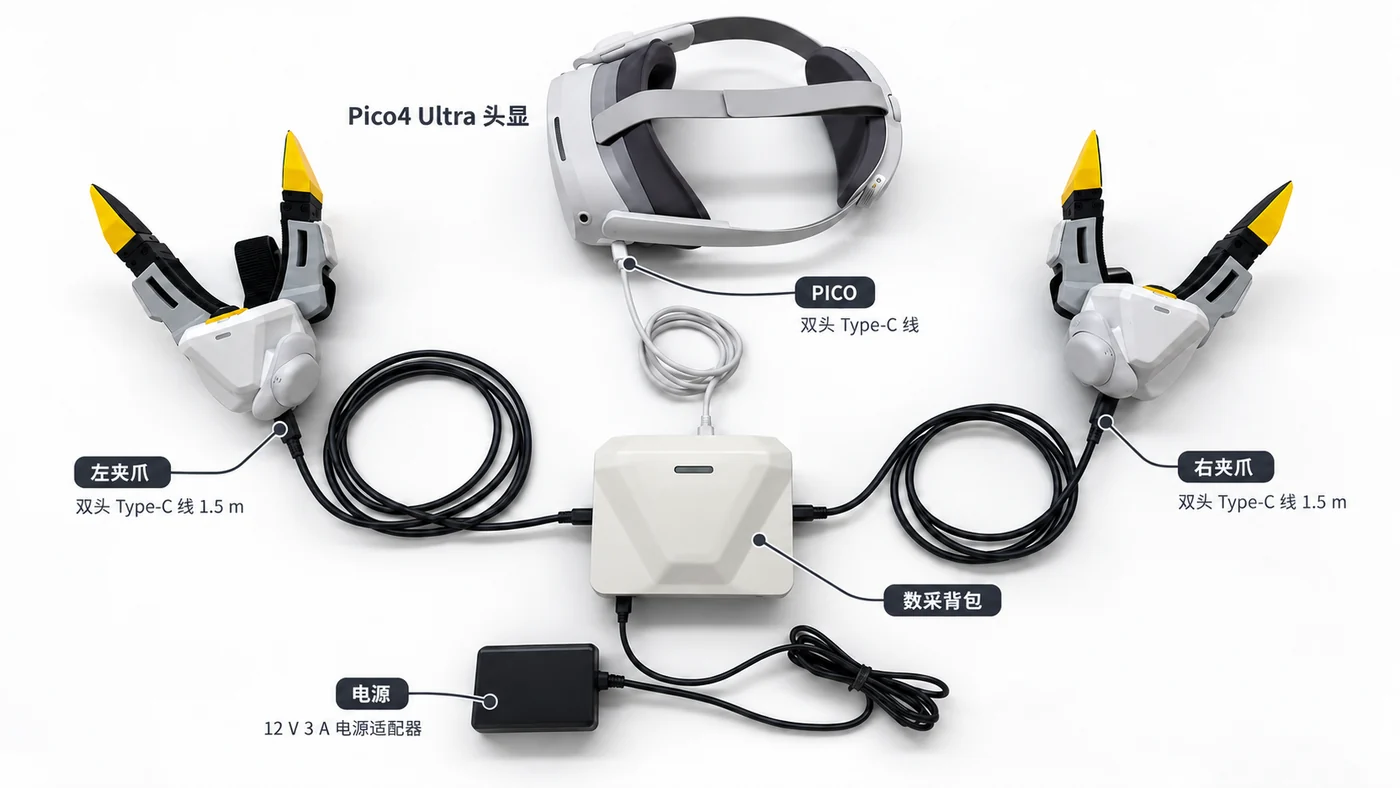
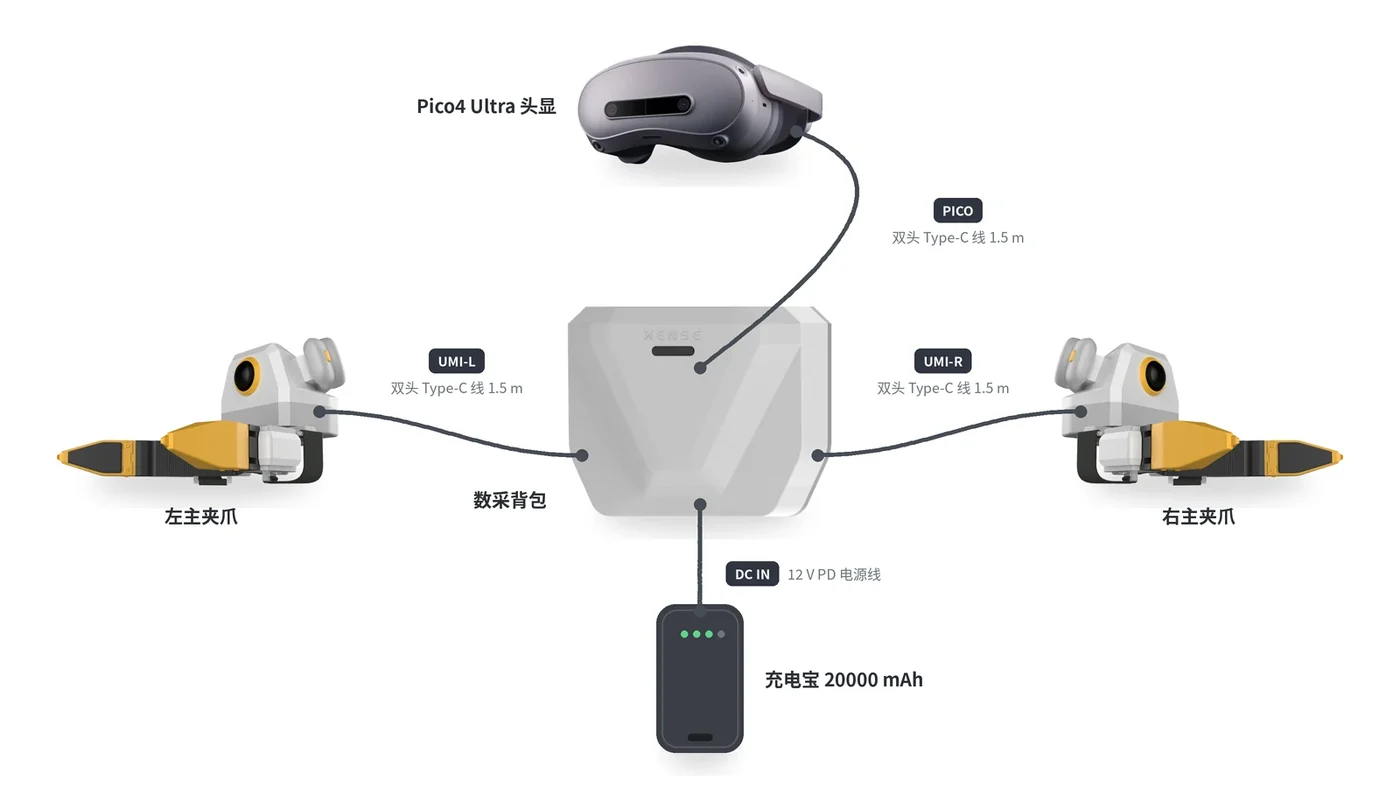
接线见适配器供电与充电宝供电;供电与拔线顺序的安全要求见数采背包与供电;打开控制台见平板插 USB,无平板时用背包热点。
| 物品 | 数量 | 规格与说明 |
|---|---|---|
| XTac UMI G1 主夹爪 | 2 | 左右各一,按序列号末位区分:单数左、双数右 |
| 主夹爪连接线 | 2 | Type-C 转 Type-A,USB 2.0,3m;夹爪端为锁紧接头 |
| Pico4 Ultra 企业版头显 | 1 | 含手柄与运动追踪器,追踪器装在两只主夹爪顶部 |
| 追踪器充电底座 | 1 | 一拖三 |
| 头显连接线 | 1 | 双头 Type-C,1.5m,头显接主机 |
选配从夹爪时另附:
| 物品 | 数量 | 规格与说明 |
|---|---|---|
| XTac UMI G1 从夹爪 | 2 | 左右各一,装在机器人末端 |
| 24V 电源适配器 | 2 | 24V 2.5A,线长 4.5m,带磁环,每只从夹爪一个 |
| 束线带 | 1 | 3m,沿机械臂整理线缆 |
主机自备,配置要求见采集主机配置要求。一共 3 条线:
- 主夹爪 × 2:Type-C 转 USB-A 线,左右各一条接主机的 USB-A 口;两只夹爪要分挂两条 USB 总线,见 USB 带宽预算。
- 头显 × 1:双头 Type-C 线接主机,走有线共享网络,见网络连接。
上电顺序与第一次采集见 PC 版一页速通。
常见问题
两种配置采的数据能混在一起训练吗
可以。两边导出的都是 LeRobotDataset v3,同一套 LeRobot 工具都能读;相机键名与字段布局略有不同,合并前对照各自的 meta/info.json。
背包版能二次开发吗
只能轻量定制:采集软件不开源,可以基于导出的数据、上传配置与采集设置做定制。要改采集逻辑或接自己的机器人,选开源的 PC 版。
PC 版一定要 NVIDIA 显卡吗
正式采集建议配 NVIDIA 显卡,配置见主机配置要求。没有显卡也能录,但存盘慢、容易掉帧,见没有 NVIDIA GPU 的主机怎么录。
头显是必需的吗
背包版必需,所有采集模式都要靠头显和追踪器提供位姿。PC 版只录夹爪数据(触觉、腕部画面、开合度)时可以不用头显。
手机能当背包版的控制台吗
可以,平板、手机、电脑都只用浏览器打开控制台,连接方法见网络与控制台入口。
背包版需要联网吗
采集不需要,背包自带热点。只有上传到远端时才要联网:传 ModelScope、S3 要能上外网,传局域网里的 FTP / NFS 连上同一局域网即可。