产品亮点
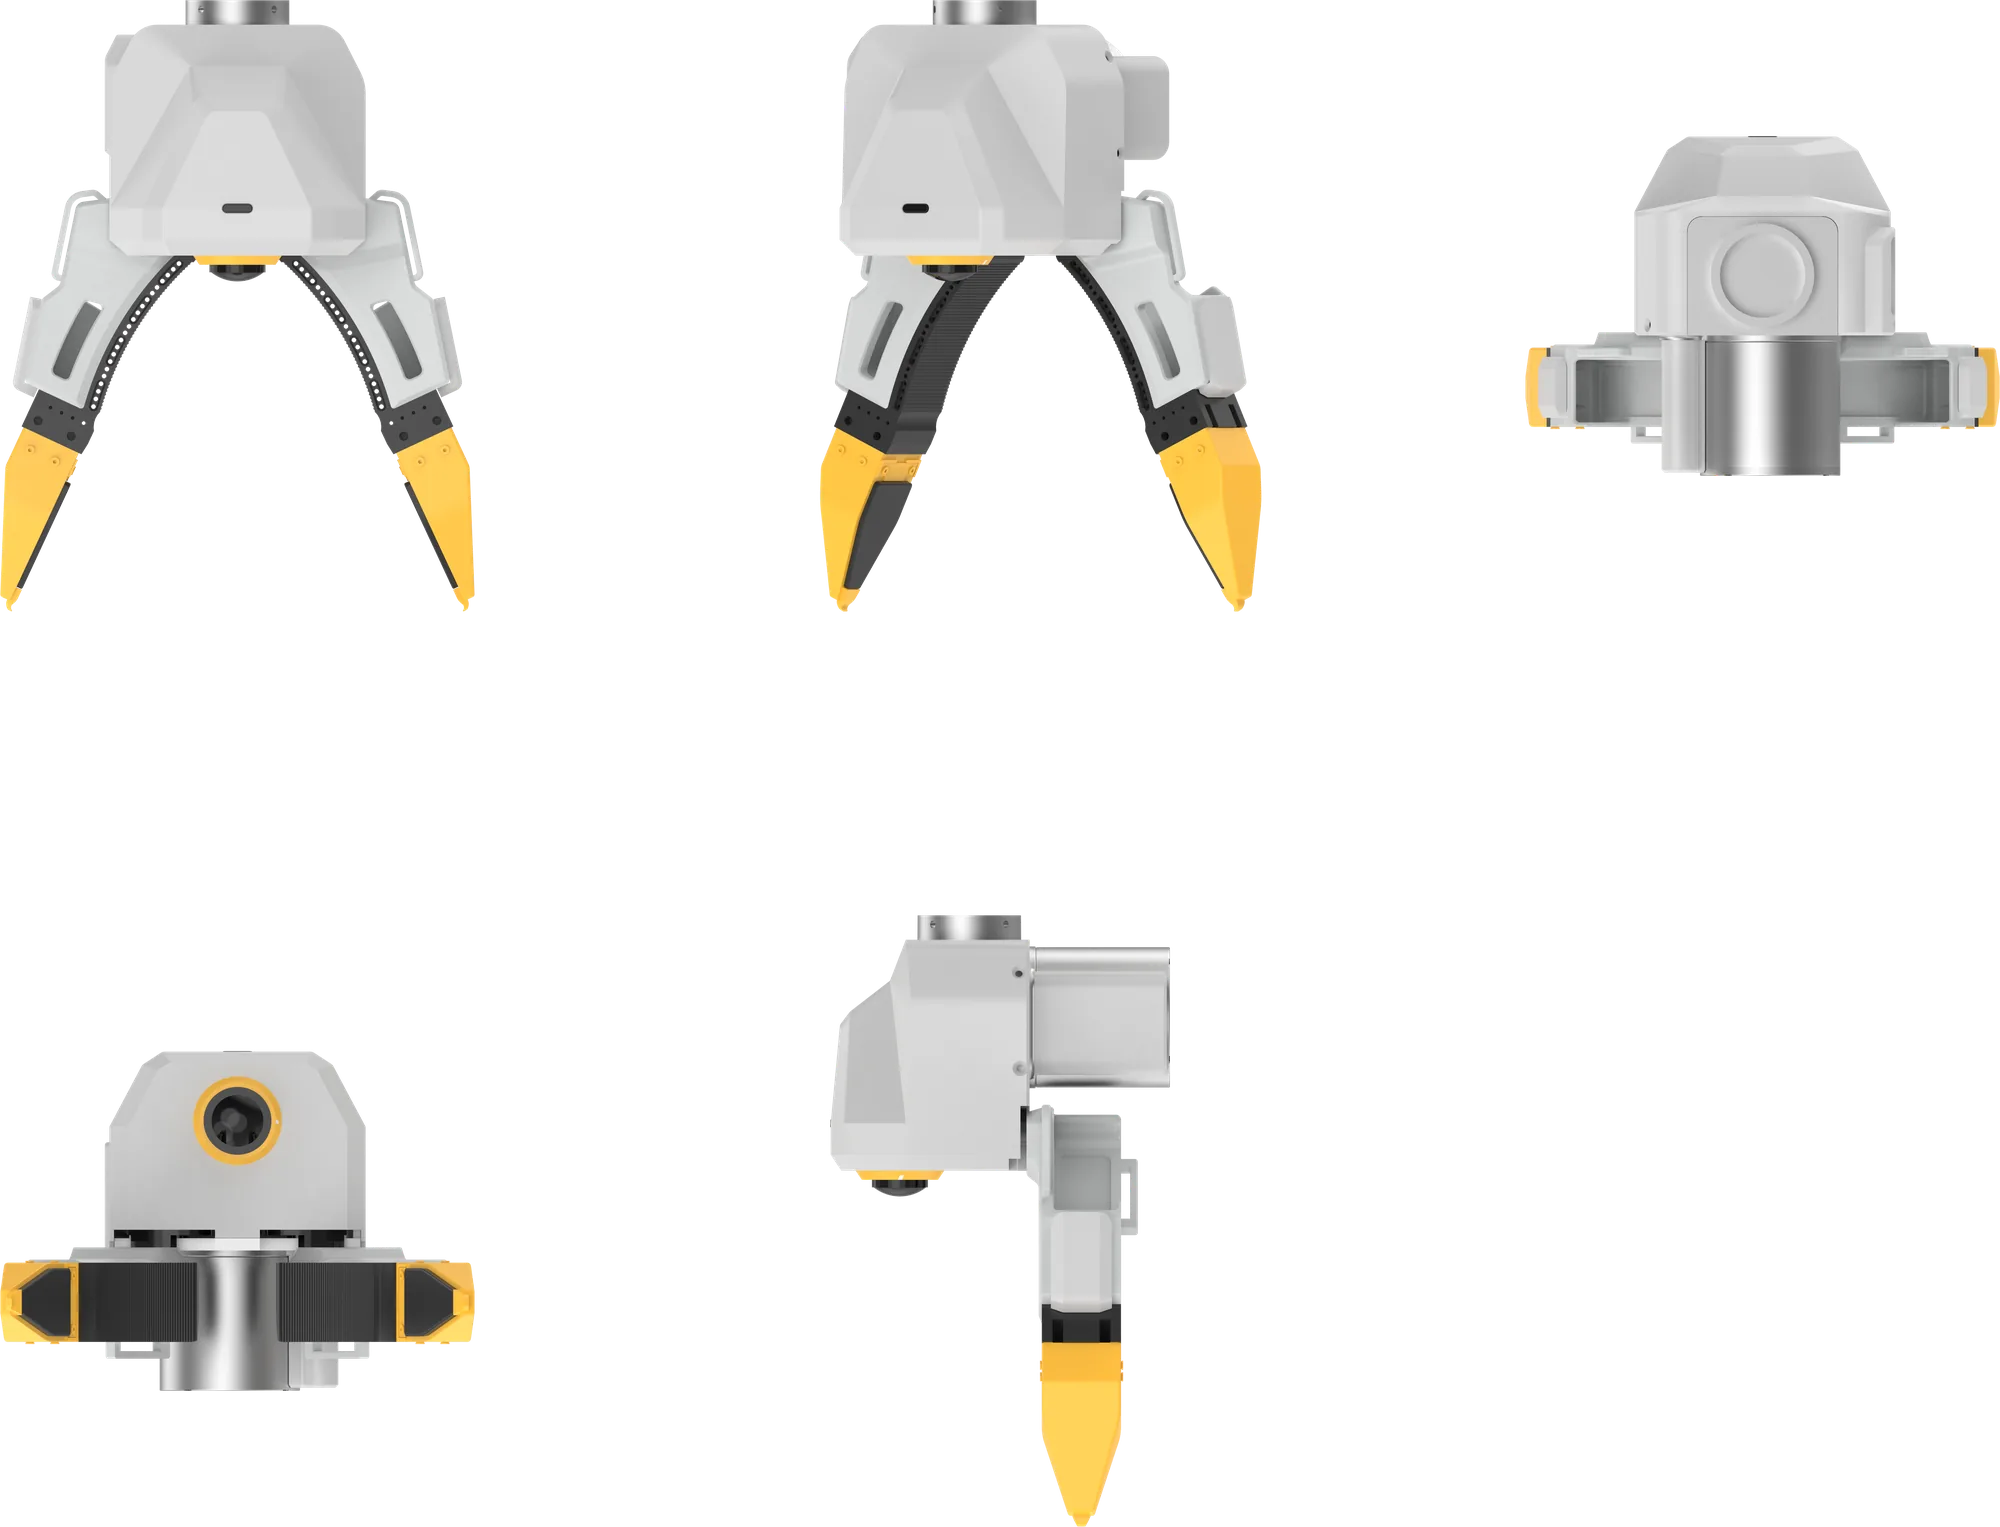
XTac UMI G1 是一款多模态 UMI 数采夹爪,指尖搭载千觉自研的视触觉传感器,能看清每一次接触的位置、力度与滑移。手持完成人类示范,即可同步录下触觉、视觉与位姿,轻松产出高质量的机器人操作数据,助力模仿学习、VLA 模型训练与触觉研究。
核心价值
-
降低成本,缩短数据链路
采集、同步与工具链在同一套系统里完成,人的操作直接变成可训练的数据。
-
自然操作,高效采集
穿戴形态贴近人手,上手快,适合长时间、多任务采集。
-
数据从“可观看”走向“可理解”
不止记录“手在动”,还能判断接触有无、位置与稳定性。
-
可追溯的规模化数据
标准化输出、可批量部署,数据便于回看、比对与复用。
六大核心亮点
-
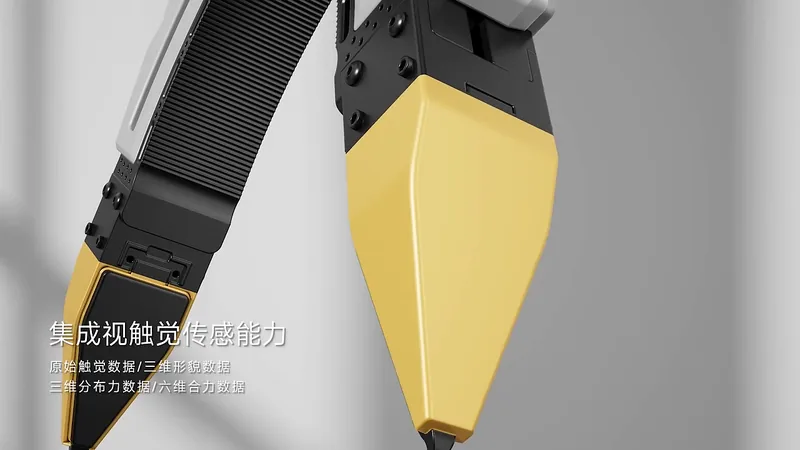
视触融合感知,采集真实交互
高帧率三色光视触觉传感器,同步记录接触位置、夹取稳定性与滑移趋势。
-
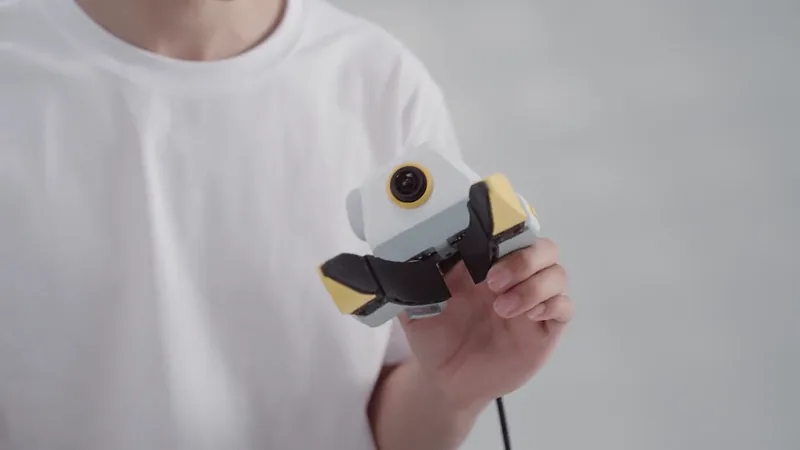
贴近人手操作,提升采集效率
穿戴式主夹爪轻巧易上手,抓取、搬运、插拔、薄片夹取等任务都能完成。
-
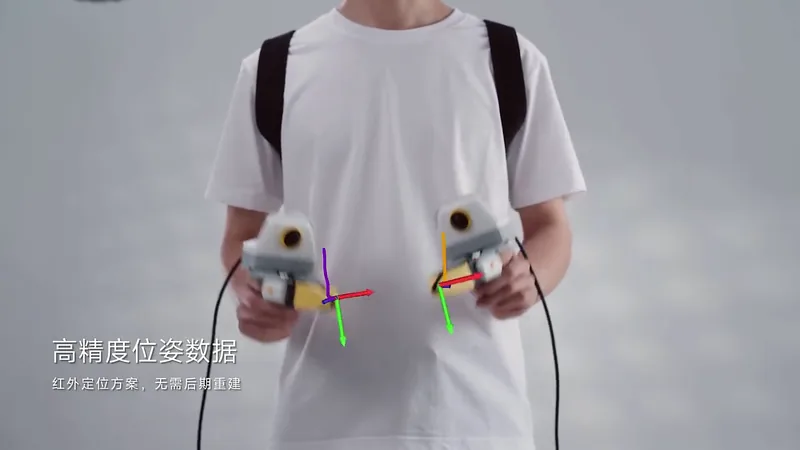
高精度位姿与高质量数据
多设备时间同步 5ms、空间定位精度 < 3mm,各路数据按同一时刻对齐。
-
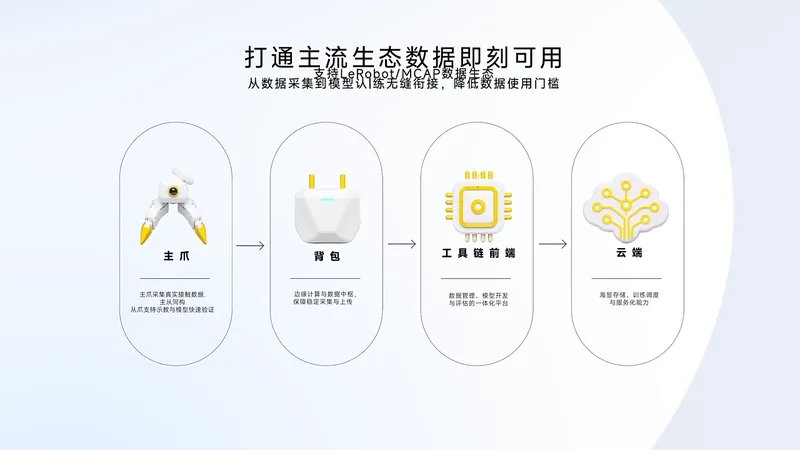
打通主流生态,数据即刻可用
原生兼容 LeRobot、MCAP 等主流格式与工具链,采集完即可用于训练。
-
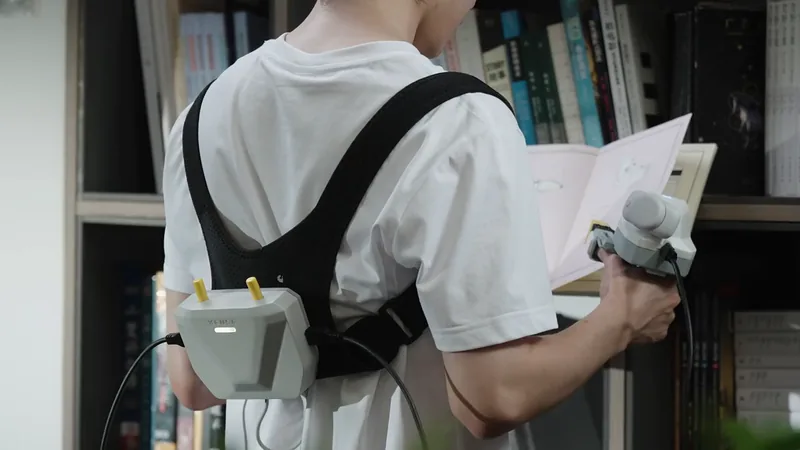
轻量化部署,适配规模采集
轻量主夹爪加背负式单元,实验室、家庭、现场皆可采。
-
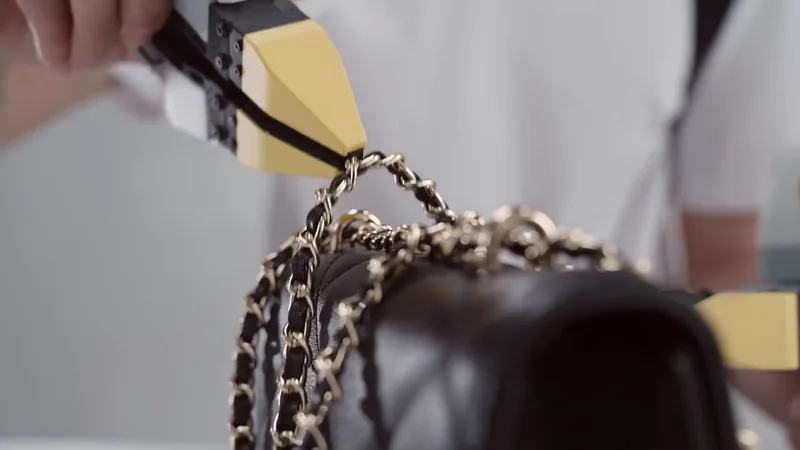
柔顺指尖设计,增强精细夹取
细巧柔顺的指尖,更容易夹起小物件、薄片和边缘物体。
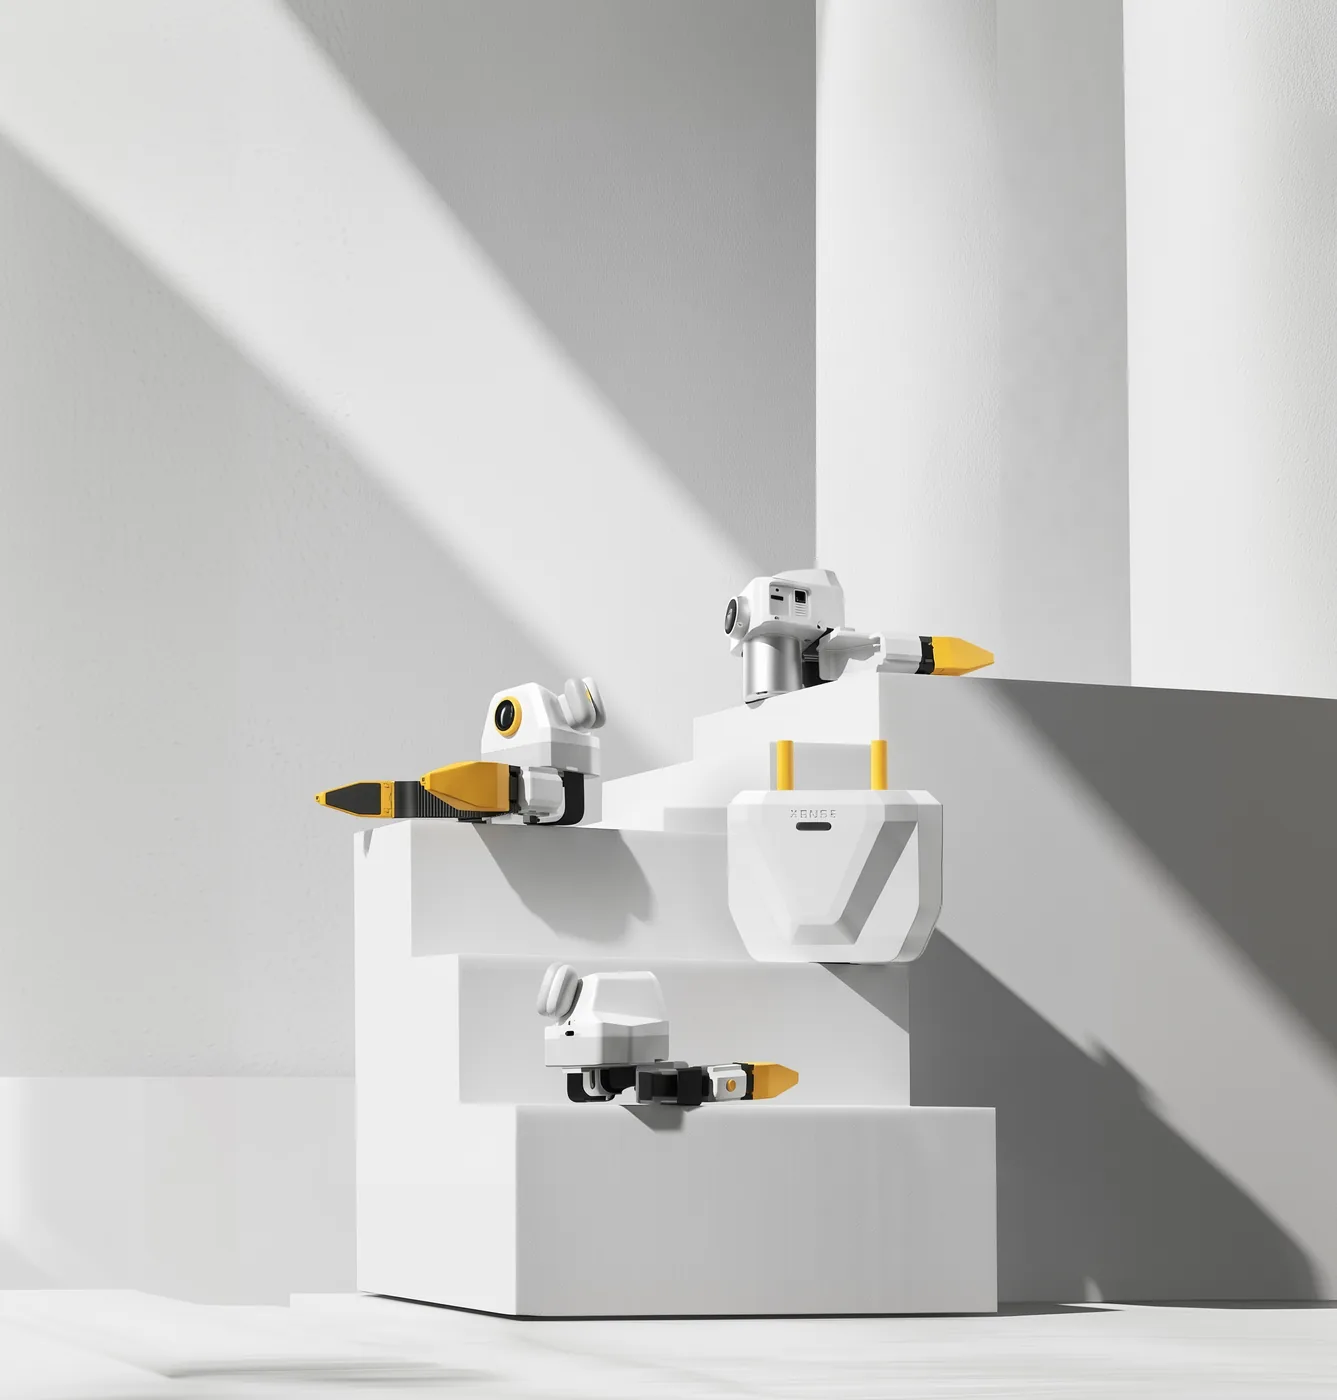
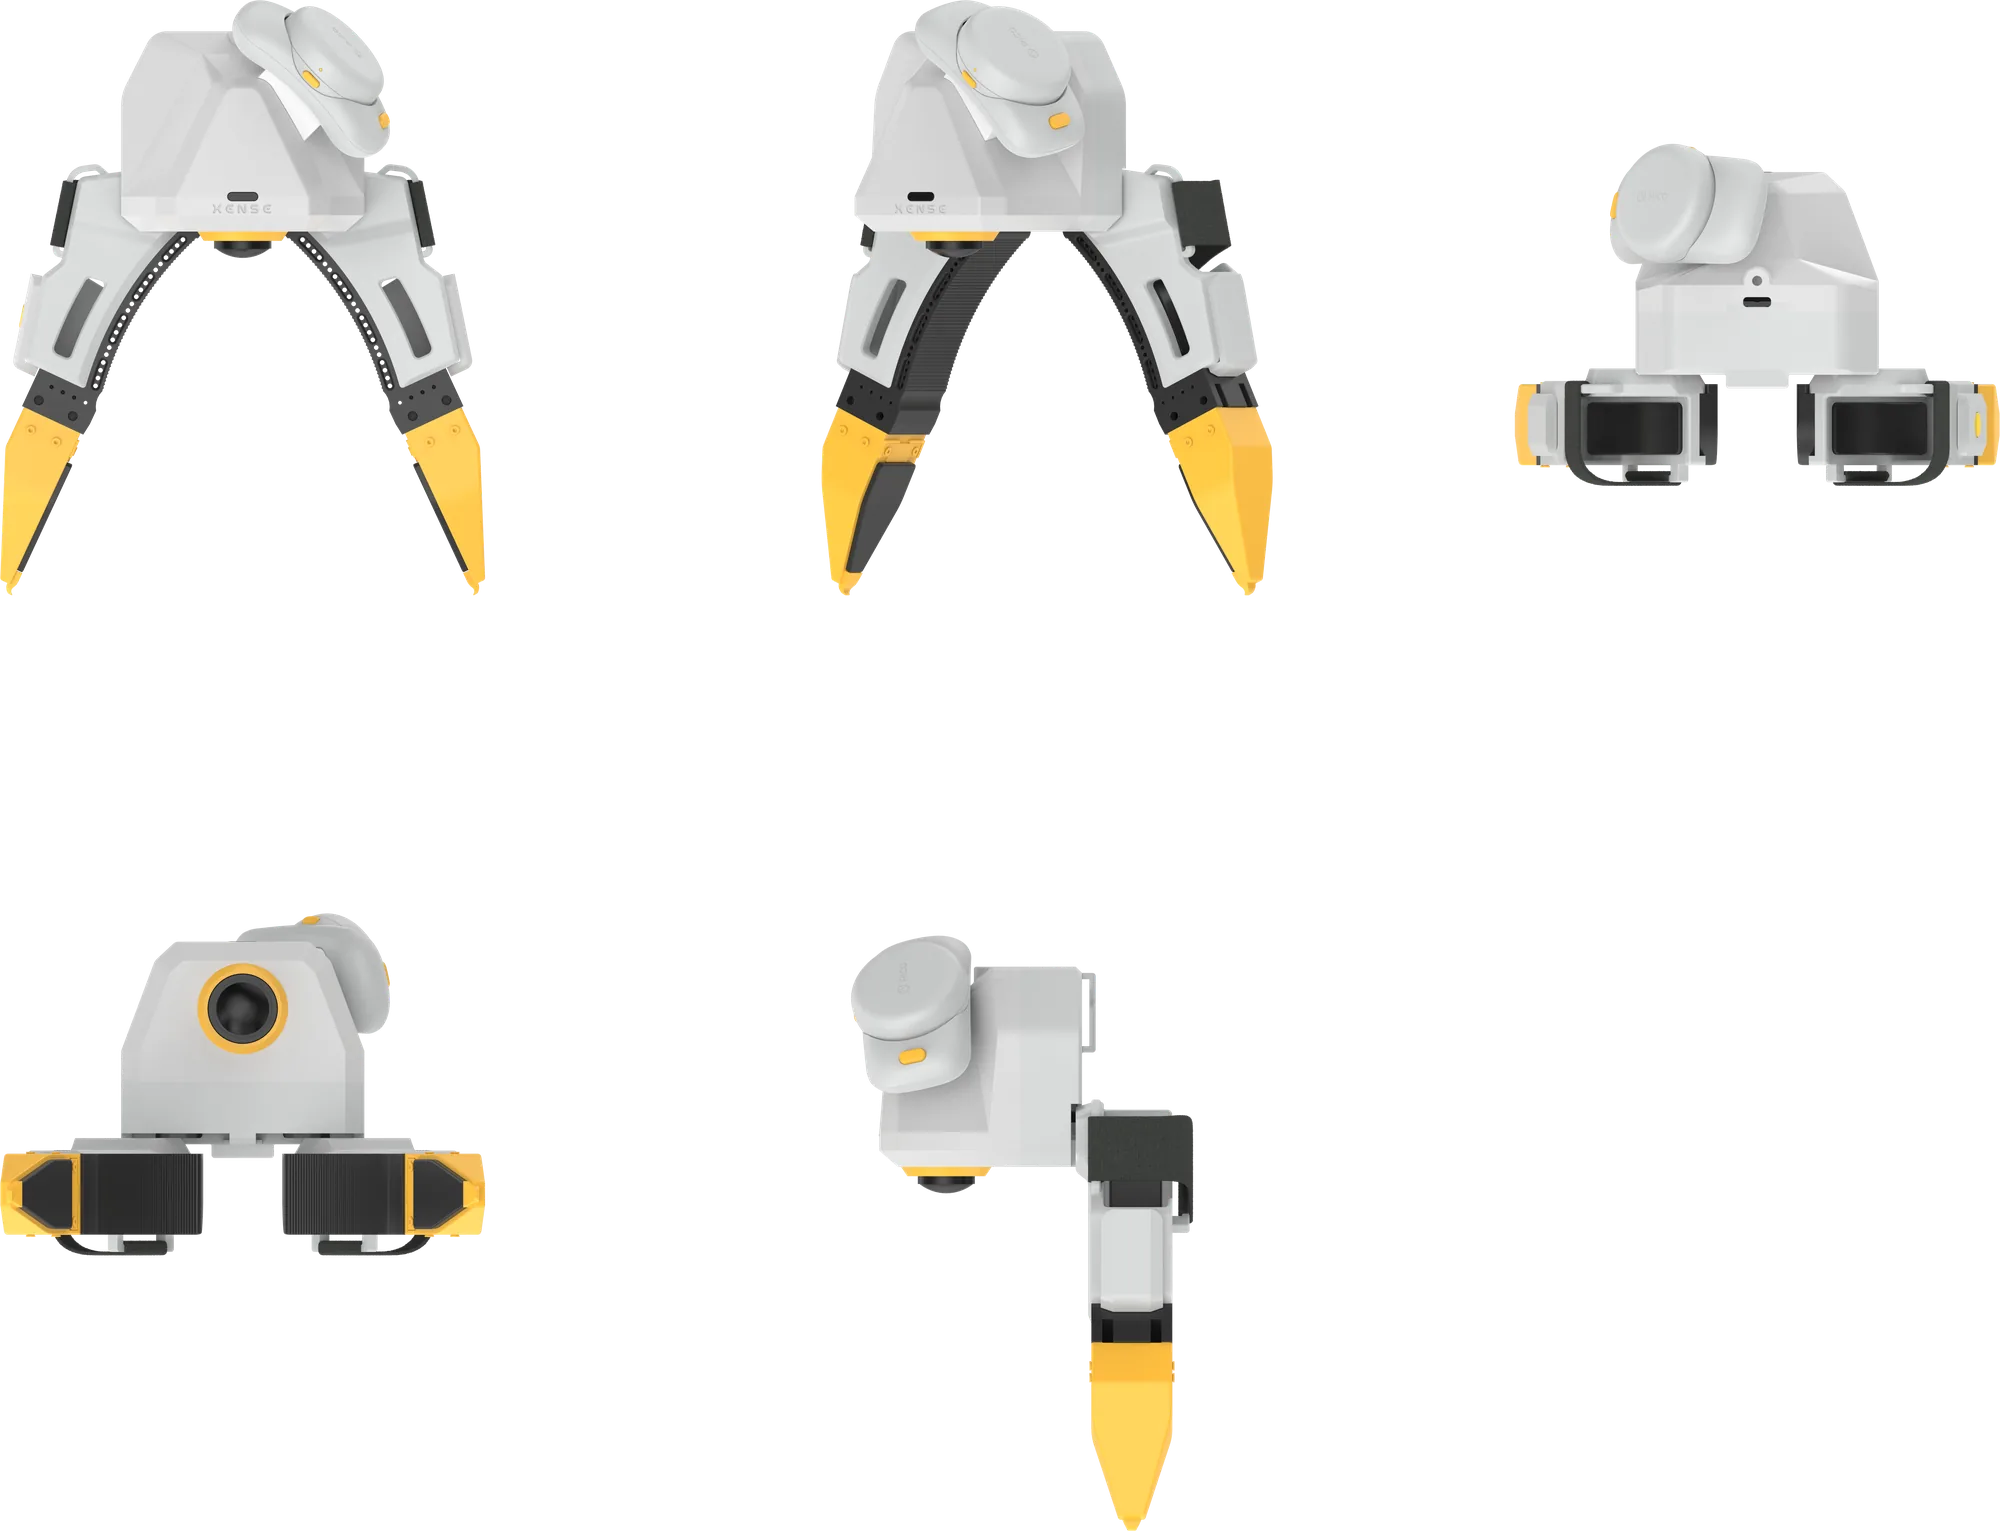
产品外观
应用场景
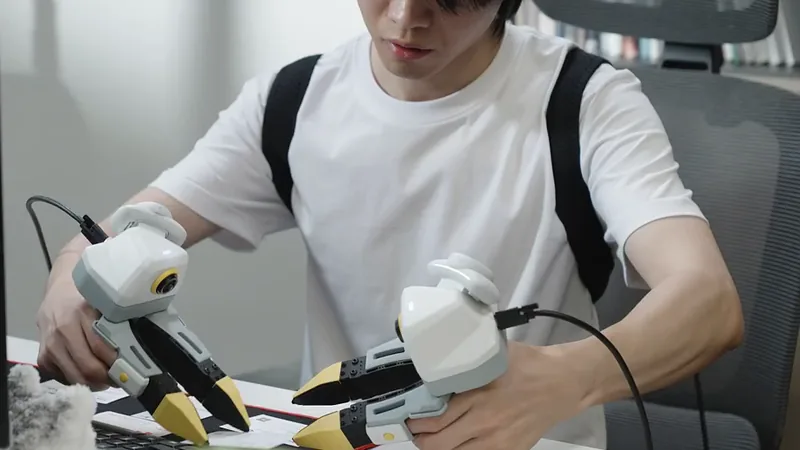
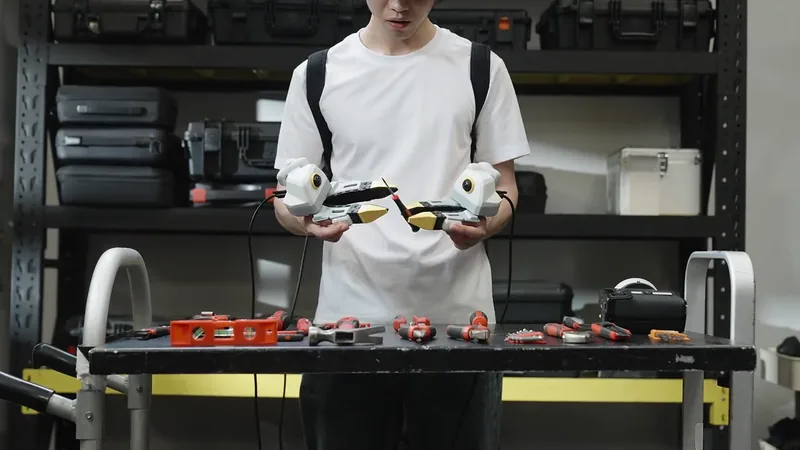
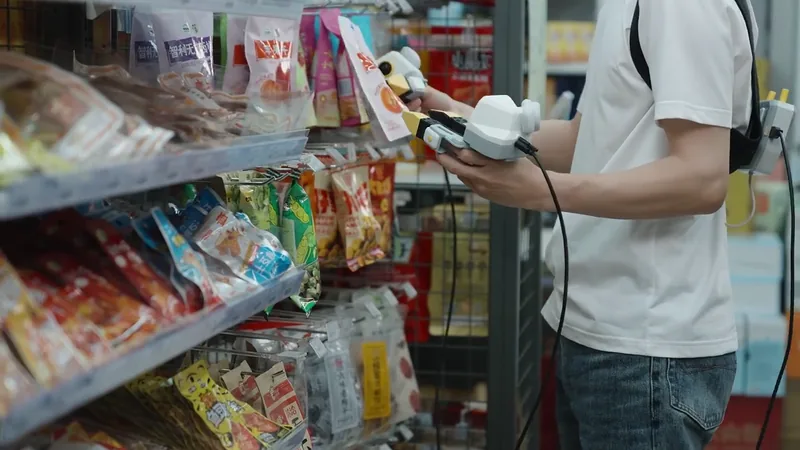
- 具身智能数据工厂:多工位、多人员、多任务的大规模操作数据采集。
- 机器人算法研发平台:为机器人公司、高校实验室、具身团队提供真实交互数据入口。
- 家庭与服务机器人:桌面整理、物品取放、容器开合、工具使用等日常操作。
- 工业柔性操作:3C 装配、小件分拣、线缆插拔、零件取放。
- 触觉数据与真实交互研究:接触状态理解、触觉表征与触觉基础模型研究。
完整规格
产品参数见 技术参数。