从夹爪概览
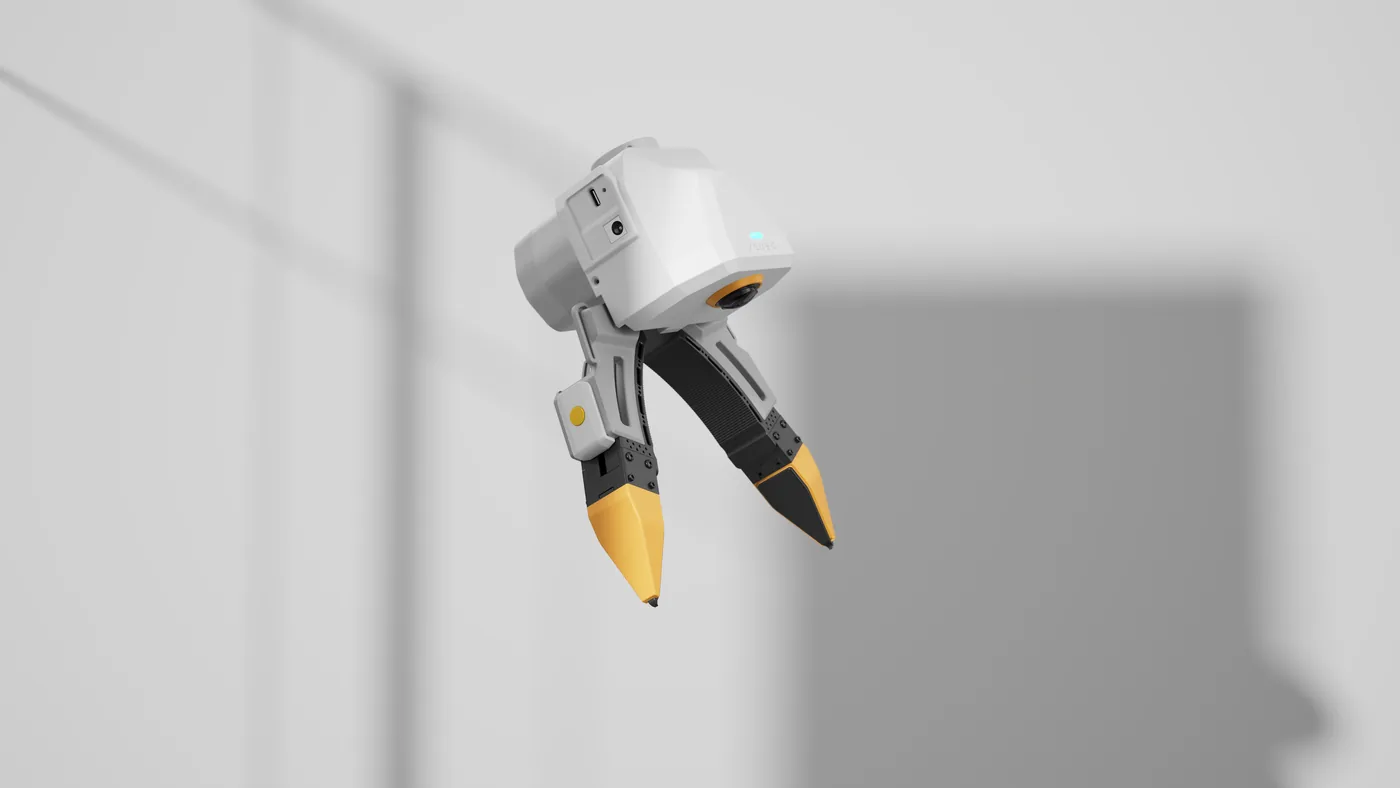
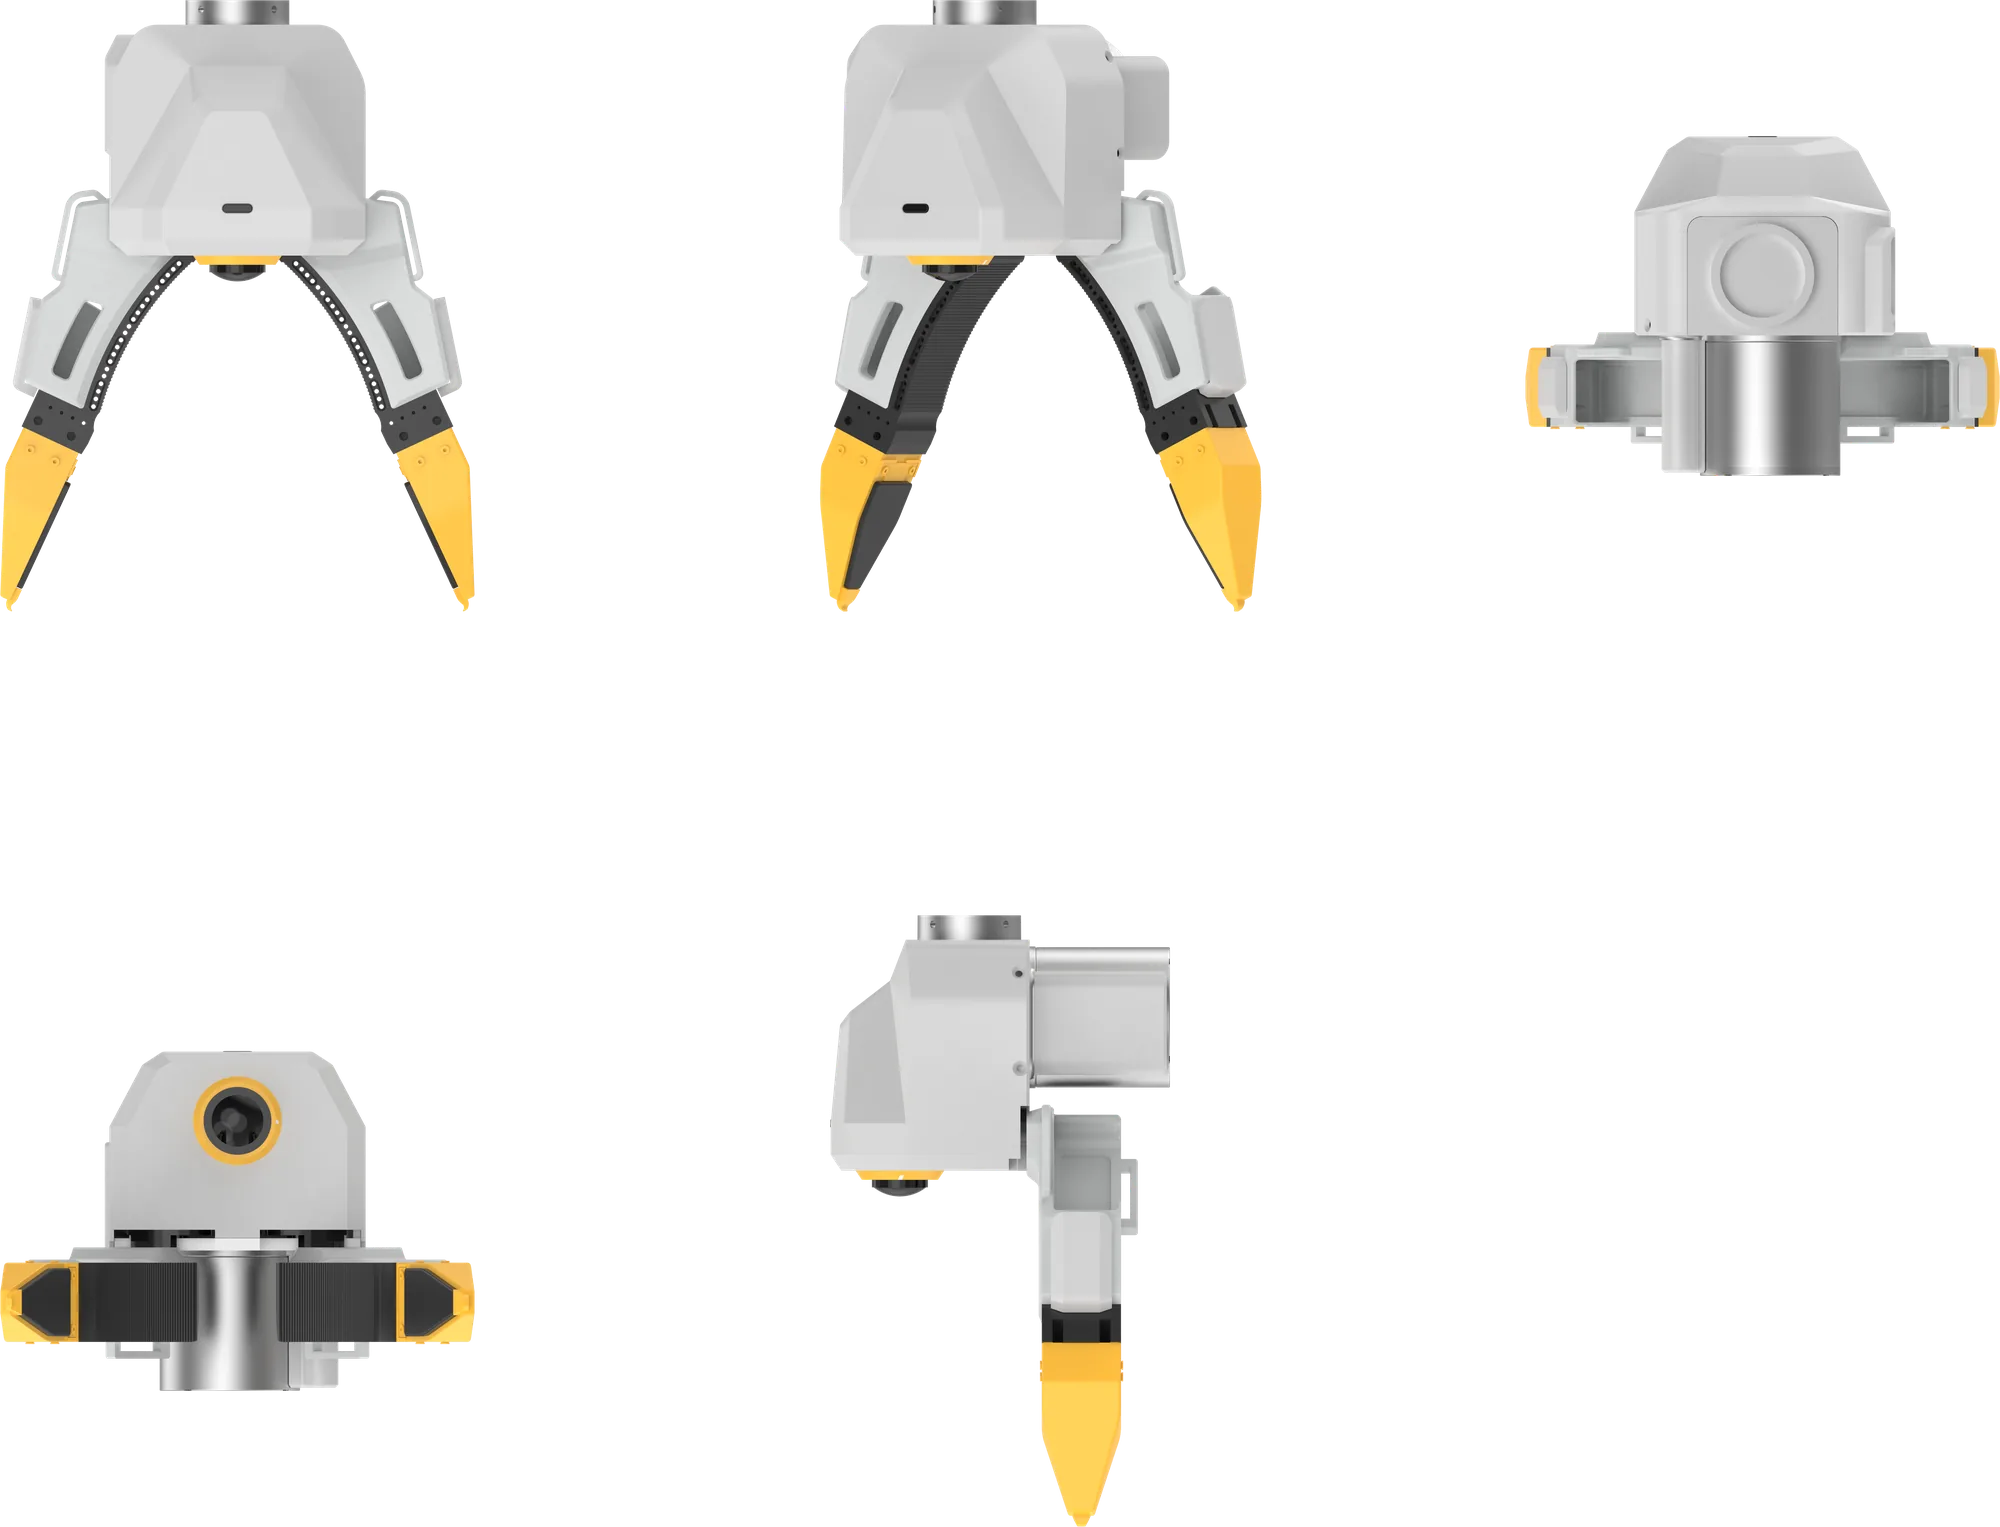
从夹爪(Follower)装在机器人末端,由电机驱动开合。主夹爪拿在手里采集动作,从夹爪在机器人上执行动作。
本章介绍怎样用 xense.taccap SDK 控制从夹爪。
本章按 SDK 0.4.3 编写,背包版与 PC 版都适用
本章按 TacCap-Gripper v0.4.3 编写。 无论用哪种形态,运行 SDK 的电脑都要先按准备与自检 · 安装 SDK 与主机配置装好 SDK 并完成主机配置。
和主夹爪的区别
| 主夹爪 | 从夹爪 | |
|---|---|---|
| 用途 | 手持采集 | 装在机器人末端执行开合与夹持 |
| 电机 | 无 | RobStride EL05 |
| 供电 | USB Type-C | USB Type-C + 24V |
| IMU / 编码器 / 按键 | 有 | 无 |
| 行程标定 | 手动标定 | 上电自动标定 |
| 序列号末位字母 | m |
s |
| 随 SDK 0.4.3 附带的固件 | 1.2.6 | 1.2.16 |
主夹爪和从夹爪的固件各自编号,两边版本号不同是正常的。
序列号
以 TCGU01A24A0001s 为例:
- 最后一个字母是角色:
m= 主夹爪,s= 从夹爪。刷固件时按它选镜像。 - 角色字母前流水号的末位单双数是侧别(例中是
1):单数 = 左,双数 = 右。从夹爪机械上不分左右,但软件以此区分两只。
电机
| 持续堵转额定 | 速度量程 |
|---|---|
| 1.1N·m | 50rad/s |
持续堵转额定是爪子顶住物体时可以一直保持的力矩,也是默认的夹持力和上限。
安全须知
- 夹爪固件内置运动安全包络(力矩上限、过热降额),任何程序都绕不过去,固件 1.2.12 起自动生效。 更旧的固件没有这层保护,爪子顶住硬物时会把 24V 电源拉垮、夹爪松手,所以使用前务必把固件 升级到随 SDK 附带的版本。
- 停止控制、程序退出或 USB 断开时,夹爪会松开,夹着的东西会掉。
- 上电后夹爪会自己开合一次做标定(约 10 秒),期间不要放东西、不要发命令。
接下来
- 安装与接线:夹爪连接与序列号 → 从夹爪安装与连接
- 安装 SDK 与自检:准备与自检
- 让它动起来:运动控制
- 写自己的程序:API 与示例
- 升级固件:固件与电机升级
- 出问题时:从夹爪故障排查
- 加进机器人模型:XTac-UMI-Description(URDF、Xacro、MJCF、USD,支持 ROS 2)