实时监控与录制
本页讲 XTac UMI Collector 控制台(下称控制台)的「实时监控」页。夹爪按键手势、灯语与语音播报详见夹爪按键与指示灯。
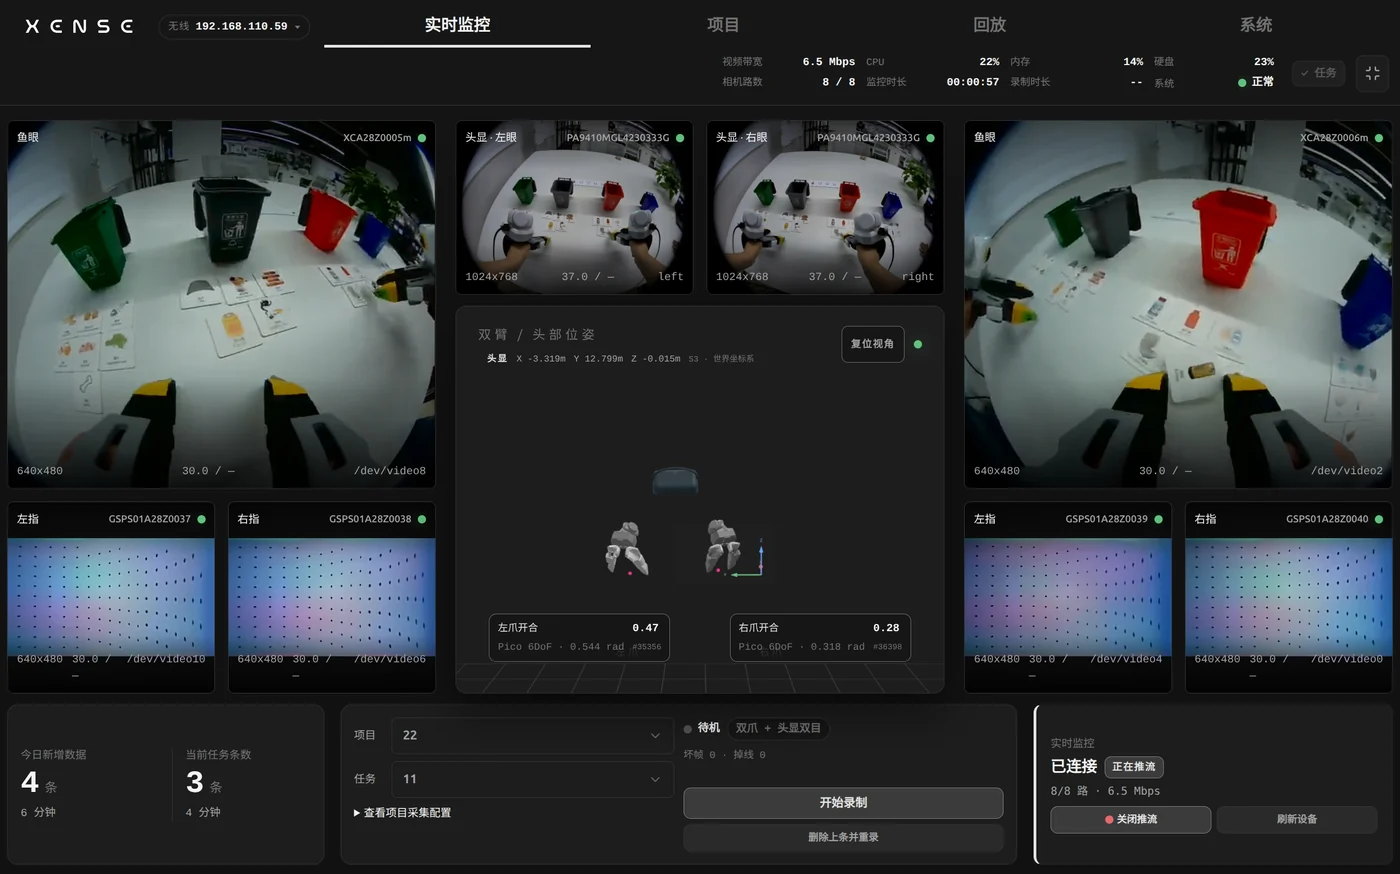
- 顶栏:设备状态(视频带宽、CPU、内存、硬盘、相机路数、监控时长、录制时长、系统)。
- 中间:两侧各为一只夹爪的鱼眼与左 / 右指视触觉;中列是头显双目、「双臂 / 头部位姿」3D 视图(末端带约 1.5 秒的轨迹拖尾)及下方的左右爪开合角度卡。
- 底部:左起「当前任务条数」卡、项目 / 任务选择与录制按钮、实时监控连接卡(「关闭推流」「刷新设备」)。
开录前在控制台确认
开录前逐项确认,任一项不对都不要开录:
| 看什么 | 期望 | 不对时 |
|---|---|---|
| 各路画面 | 顶栏「相机路数」与采集模式一致(「双爪」6 / 6,「双爪 + 头显双目」8 / 8,「双爪 + 头显右单目」7 / 7),每格有画面;鱼眼清晰;视触觉为几何矫正后画面、不叠加差分,按压时接触区随之变化 | 鱼眼糊多半是旋钮被碰跑焦,拧回清晰再录;路数不对去系统 → 采集模式核对;某一路长时间黑才点「刷新设备」 |
| 位姿追踪 | 移动夹爪与头显,3D 模型跟随;位姿卡右上角亮绿灯 | 「位姿在线」但模型不动:多为 Pico 内追踪器 APP 未真正启动,长按追踪器电源键重新激活并重启 Pico 内 APP;灯转黄:追踪器出了头显视野(只报方向、无位置),移回视野内;左右按左单右双核对序列号,见 Pico4 追踪器序列号 |
| 两爪开合度 | 位姿视图下方两卡显示弧度、角度与归一化百分比:张到底约 100%,闭合约 0%(约 0.02rad,加点力可到 0) | 张到底不到 100% 或闭合回不到 0,去系统 → 夹爪配置重标 |
| 磁盘余量 | 顶栏「硬盘」占用低于 80%(录制盘实测),悬停看挂载点、已用、总量与可用空间 | 达到 80% 拒绝开录;把已采数据导出后归档或删掉不要的录制 |
| 录制状态 | 项目 / 任务卡右上状态行显示「待机」,后跟采集模式徽章(如「双爪 + 头显双目」);「开始录制」可点 | 徽章带「Pico 未就绪」、按钮灰时,状态行下写原因:「Pico 未就绪」与「Tracker 未就绪」分开、可同时出现,后跟具体原因(如未连接或连接超时、位姿数据缺失或超时、左眼 / 右眼视频缺失或超时、时钟同步缺失或超时、Tracker 不在视野内或静止超过 5 秒);未选项目 / 任务也写明。先处理原因 |
- 预览由背包硬件编码器编码一次、推给所有打开控制台的设备;头显与视触觉预览减半分辨率,比录制粗属正常。录制不走预览链路,MCAP 里是相机原始 MJPEG 帧,全分辨率。
- 平板弱网时只有断的那路显示「网络抖动,等待恢复」并自动重连,其它路不受影响,无需刷新页面。
选项目与任务
录制条目归在「项目 → 任务」两级下。监控页底部两个下拉选项目和任务,末项「新建项目...」「新建任务...」可就地新建;也可在项目页新建并把任务「设为当前目标」。
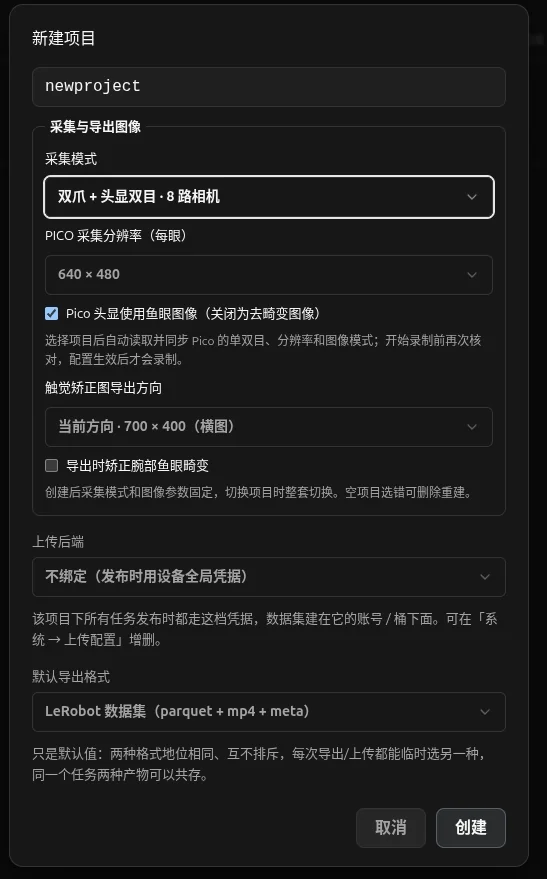
新建项目时一并定下采集配置,建完冻结,换参数要新建项目;系统页只读展示,各项含义见当前项目采集配置。
- 采集模式:「双爪」「双爪 + 头显双目」「双爪 + 头显右单目」三选一。
- PICO 每眼分辨率:640 × 480 或 1024 × 768,仅录头显画面的模式要选。
- PICO 图像源:鱼眼图像 / 去畸变图像。
- 头显佩戴方式:戴头 / 挂脖,仅录头显画面的模式要选,默认戴头。挂脖时头显记录的是胸前位姿,开录初始位姿检查按挂脖的范围判断;一个数据集只能用一种佩戴方式。
- 导出质量:高质量 / 标准 / 紧凑,作用于项目内所有视频导出;高质量文件较大,紧凑较小。
- 触觉矫正图导出方向:默认 700 × 400 横图,可再逆时针 90° 得 400 × 700。
- 腕部鱼眼:导出时是否矫正畸变。
- 上传后端:可绑定系统 → 上传配置里配好的一个作为该项目上传默认,不绑定就上传时再选。
新建任务的字段:
| 字段 | 填什么 |
|---|---|
| 任务名称 | 短标签,只能用英文小写字母、数字和连字符,如 pick-chips |
| 任务指令 / prompt | 必填。LeRobot 语言指令,写完整的自然语言,如 open the lid of the container on the table, take out the chips, place them into the box, and close the lid |
| 目标条数 | 这个任务要采多少条,可留空 |
| 目标时长(分钟) | 这个任务要采多长,可留空 |
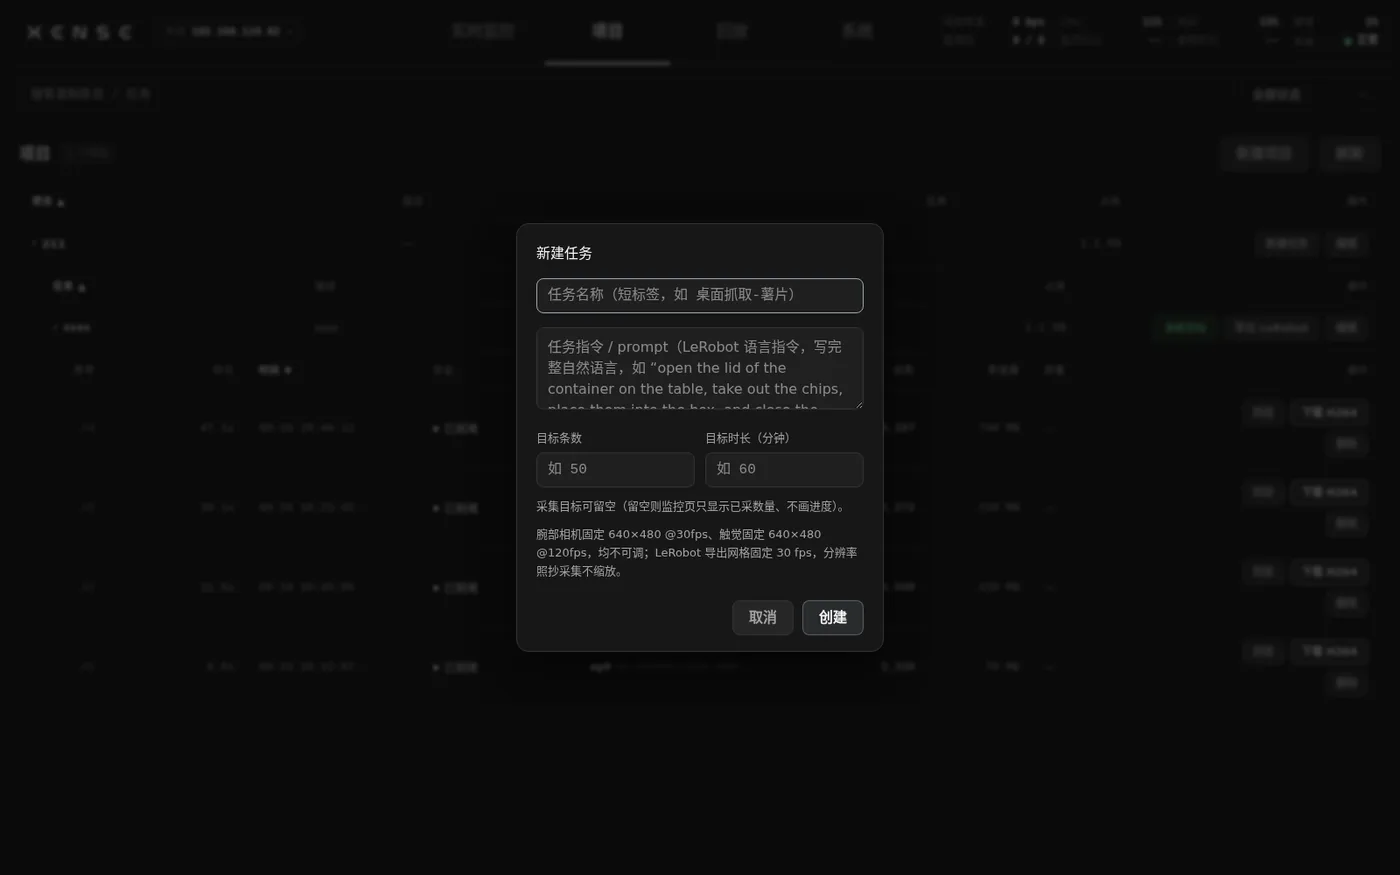
- 目标留空只显示已采数量,不画进度。
- 目标条数是硬门槛:录满即拒绝开录,控制台按钮和夹爪按键都被挡。
- 按累计采集计:「已就绪」「已上传」都算;归档只删本地文件、不改状态,所以上传与归档都腾不出名额,进度也不倒退。已删除的不算;「删除上条并重录」净条数不变。
- 录满后继续采:提高目标条数,或删除不该计入的录制。
- 「当前任务条数」卡:左下角,显示已采条数、时长与目标进度,口径同上;按键或其他平板开 / 停录时与项目页列表同步。
相机参数与矫正:
- 腕部相机与触觉:分别固定 640×480 @ 30fps 与 640×480 @ 120fps,不可调。
- 矫正都在导出时做:触觉按所选方向做几何矫正;腕部鱼眼若开了矫正,用开录时冻结进这条录制的标定参数。
- LeRobot 导出:固定 30fps。
录制
- 夹爪按键(日常):右爪长按开始,左爪长按停止,由设备端状态机处理,无需浏览器在线;绑定爪位与时序是全机队固定值,现场不可调。手势、灯语与删除确认按法见夹爪按键与指示灯。
- 控制台按钮:「开始录制 / 结束录制」作用相同,给没拿夹爪的人用;绑浏览器快捷键见 系统 → 采集设置 › 录制快捷键。
现场反馈:灯语与语音
双手在夹爪上、眼盯现场时,靠两条互补反馈:
- 灯语:夹爪指示灯按常亮 / 呼吸 / 闪 / 脉冲 / 快闪区分状态,需抬头看,含义见指示灯。
-
语音播报:句子见语音播报。
- 默认从头显播放,头显未连接或不支持时回落到背包喇叭;不需要平板,不受浏览器影响。
- 六句:开始录制、一条录完(提示复位现场、准备下一条)、录制中出现严重问题、夹爪 / 头显 / Tracker 掉线(分三句,各查不同设备)。
- 另有一声 subtask 标记提示音。
-
固定与可调:内容与时机固定、现场不可改,保证同批设备一致;可调开关、音量(0–100 滑块)与播报语言(中文 / 英文),开关旁可逐句试听,显示从哪里出声及原因。见 系统 → 采集设置。
- 播报语言:页面加载或切换界面语言时跟随界面语言;单独选的保持到下次加载或切换为止。
开录门槛
按键或按钮开录都按此顺序检查,一项不过即停:
- 磁盘占用低于 80%;
- 已选项目与任务,且任务累计采集条数未达目标;
- 夹爪 MCU 在线;
- Pico 就绪:头显已连接,位姿与时钟同步正常;录头显画面的模式还要所选眼的视频正常;
- Tracker 就绪:追踪器已连接、处于「视线内正常追踪」,静止 5 秒以上或移出视野拒绝开录(录制中短暂静止不中断、不计入质检,静止时位置仍准确);
- 头显画面参数与项目对得上:选中项目或头显重连后,设备自动重读单目 / 双目、分辨率与图像源,开录前再核对。没收到确认、核对超时,或期间头显断过线、参数变过,都拒绝开录,提示写明是哪一种;
- 头显画面时钟正常:某只眼的视频时间比接收时间超前超过 1 秒,提示「头显…眼视频时间同步异常」并拒绝开录。问题在头显应用的相机时钟与同步时钟,不在背包。
- 重置坐标系:设备让头显重置世界坐标系并等待完成,失败提示「开录前重置 Pico 坐标系失败」;
- 左右 tracker 没有拿反:左右 tracker 的实际位置与夹爪绑定相反,或暂时分辨不出左右,都拒绝开录;
-
双手在初始范围内(录头显画面的模式),见下文开录初始位姿检查。
-
被拒时:弹「无法开始录制」窗口写明原因(按键开录同样);人不在平板旁就听语音、看灯语。
- 录满提示:「任务「…」已达到累计采集目标(N/M),已拒绝开始录制。如需继续采集,请提高任务的目标条数,或删除不应计入目标的录制」。
开录初始位姿检查
同一数据集里每条录制的起始姿势应当一致,训练才好学。录头显画面的模式(「双爪 + 头显双目」「双爪 + 头显右单目」)开录前,设备检查双手是否在身体前下方的初始范围内,不在就拒绝开录。界面按钮、夹爪按键和「删除上条并重录」都走这道检查。
- 参考系:以开录这一刻的头显为原点,X 朝前(头显朝向,只取水平方向)、Y 朝左、Z 朝上,单位米。和导出数据用的是同一个参考系,见导出数据的原点。
- 检查对象:左右夹爪的末端 TCP 位置,各对一个立方体范围(每个轴有上下限);右手的范围是左手沿左右方向镜像。
- 判定:最多等 1.5 秒,要求连续几个采样都在范围内(覆盖约 3 帧、100 ms),一个抖动的采样不会单独决定通过或拒绝。
- 按佩戴方式选范围:项目设为「戴头」用戴头的一套,「挂脖」用挂脖的一套。挂脖时原点在胸前,双手相对原点会高出一截(因人而异,约 5–20 cm),所以挂脖的上下范围放得更宽。
当前设备上的参考范围如下。范围以实测开录姿势为基础,每条边向外放到整 10 cm,以容纳不同身高、习惯的操作者;只有左右方向的内侧边保持 5 cm,保证双手之间至少隔 10 cm。后续版本可能微调,以设备实际提示为准。
| 佩戴方式 | 前(X) | 左手向左(Y),右手取相反数 | 上(Z) |
|---|---|---|---|
| 戴头 | 0.10 ~ 0.50 | 0.05 ~ 0.40 | −0.70 ~ −0.30 |
| 挂脖 | 0.10 ~ 0.50 | 0.05 ~ 0.50 | −0.70 ~ −0.10 |
按戴头的范围,双手大约在头显前方 10–50 cm、离身体中线左右各 5–40 cm、头显下方 30–70 cm,也就是自然垂臂、小臂前伸、双手分开的姿势。挂脖的上下范围较松,主要拦住双手垂得过低或抬到脸前的情况。
被拒时的两种提示:
- 越界:「双手不在开录初始位姿范围内,已阻止录制:左手偏高 5 厘米、右手偏左 2 厘米。请按提示调整,稳定后重试。」冒号后逐条写明哪只手往哪个方向(偏高 / 偏低 / 偏左 / 偏右 / 偏前 / 偏后)超出多少厘米,照着反方向移动这么多就回到范围内。
- 拿不到位姿:「开录前未能拿到同时有效的头显与 tracker 位姿,无法确认双手初始位姿,已阻止录制」。先查头显与 tracker 追踪是否正常。
只检查开录那一刻
检查通过后才开始录制,开录之后怎么动不受限制。导出时也会对每条的前 3 帧再算一次:开录后立刻大幅移动可能让个别条目越界,导出照常完成,只在导出结果里给出提示和条目编号。
录制中
- 状态行:变成「录制中」加走表时长,采集模式徽章仍在;顶栏「录制时长」同步走表。
- 红字累计:录制卡实时累计「坏帧 N」(送达但内容残缺)、「掉线 N」(设备级断开、帧没送达)、「tracker 出视野 X s」(多于一次带 ×N)。相机全绿时出视野是唯一线索,看到就考虑停下重录。
- 录制中不能删条目、改任务;采集模式任何时候都不能切。
录制中头显断联
- 触发:PICO 口的线拔掉或松动、头显断开,或位姿 / 所需头显画面连续约 3 秒没更新。
- 设备动作:立即停录,安全收尾后标为失败。
- 控制台提示:弹「Pico 异常:录制已中断」,写明断联类别(如「Pico 已断开连接」「Pico tracker 已断开连接」「Pico 位姿数据连续 3 秒未更新」)。同一次断联只弹一次,刷新或重开页面不重复;手机端也显示失败原因。
- 语音与灯:播「pico连接失败」或「Tracker 连接失败」,夹爪灯按录制失败亮黄。
- 失败的录制:保留供排查,不计入累计条数,不进正常导出与上传。
- 恢复后不会自动续录:数据恢复、收尾完成后黄灯自动解除并提示「Pico 已恢复,可在设备就绪后重新开始录制」,再手动开录。
停止后
左爪长按或点「结束录制」,条目存进当前任务,灯白闪一下回待机;编号规则见项目页。
停录时自动质检,任一项命中即标「数据可疑」(夹爪黄脉冲,项目页「质量」列有标记,条目照样保存):
- 录制时长低于 1s(基本是误触);
- 任一相机通道一帧都没录到,或整条没收到任何视频帧;
- 追踪器追踪失效时长超过本条时长的 20%(疑似出视野);
- 触觉矫正配方缺失(这条的 LeRobot 导出必失败)。
可疑条目最好当场删除上一条重录。
条目状态
项目页条目行与手机端卡片按四档状态显示:
| 状态 | 含义 | 还能做什么 |
|---|---|---|
| 已就绪 | 刚录完,原始文件在设备上,没上传过 | 回放、导出、上传、归档、删除 |
| 已上传 | 至少用一种格式上传过,原始文件仍在设备上 | 同上;还能再导出另一种格式 |
| 已归档 | 只剩目录里的记录,原始文件已在归档时清理 | 只剩记录与删除;回放入口置灰,也导不出任何格式 |
| 已丢弃 | 录制中途失败(如头显断联、夹爪掉线,或录制中断电 / 系统重启),条目行写明失败原因;数据量按实际留下的文件显示,保留供排查 | 删除 |
- 「已上传」看远端有无副本,「已归档」看本地文件在不在,各占一列。
- 本地文件:上传完成默认不删,要删得上传前勾自动归档,或事后手动归档。
删除上一条
- 按键:左爪双击进删除确认(紫闪,5 秒超时),确认态再双击删除,按法见夹爪按键与指示灯。
- 控制台:「删除上条并重录」删掉当前任务最新一条并立即开录,无二次确认,录制中不可用。
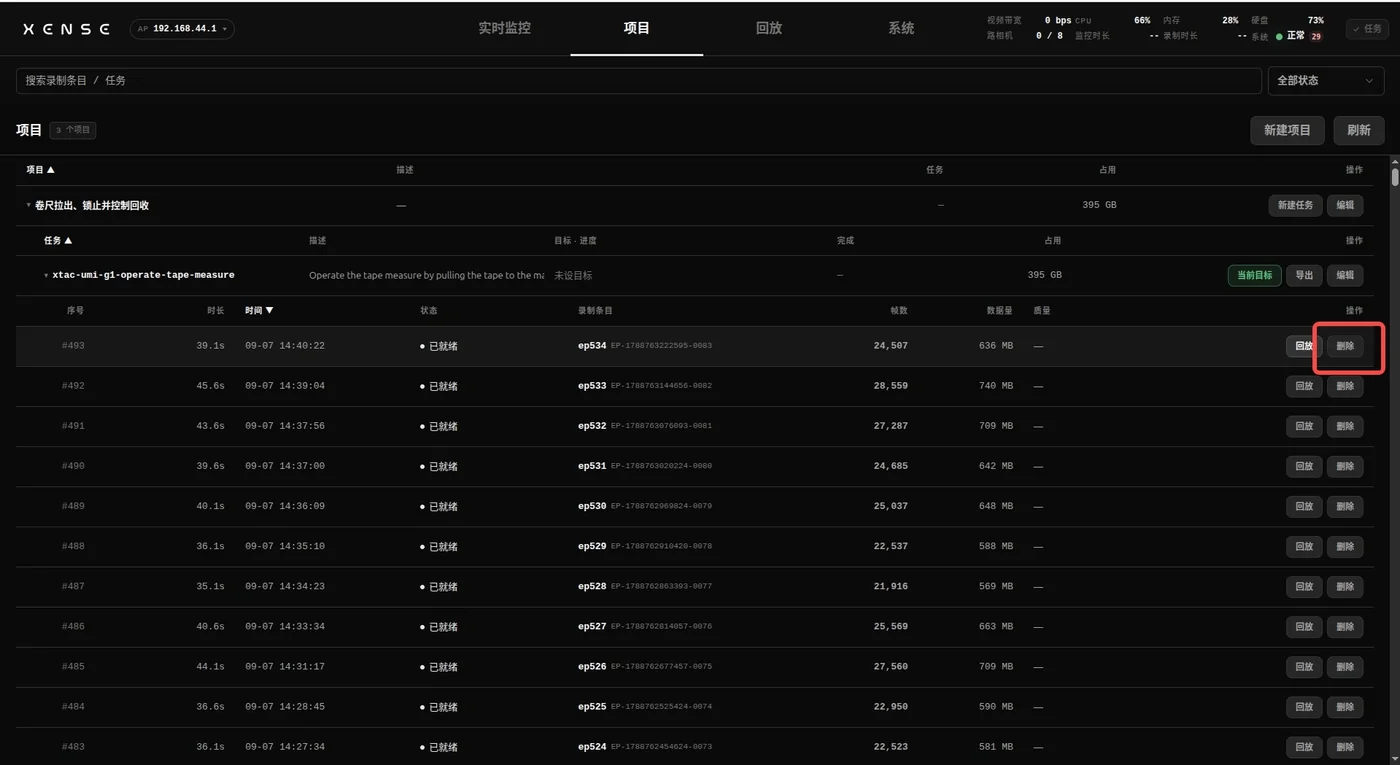
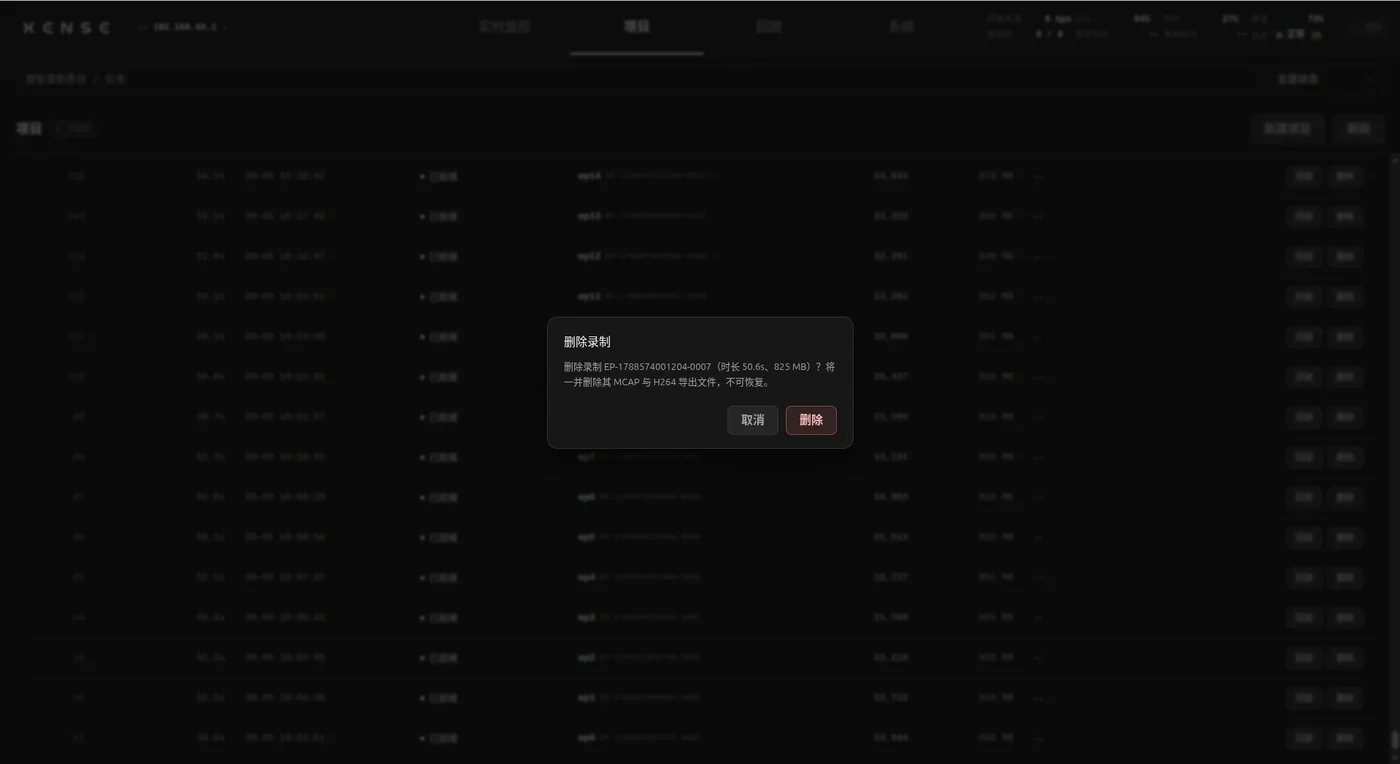
- 更早的条目:在项目页那一行点「删除」。确认框列出编号、时长与大小,连同 MCAP 与 H264 导出文件一并删除,不可恢复。