认识数采背包
XTac UMI 数采背包是背包版的采集主机,随采集人员背负移动:夹爪与头显直接接上,平板浏览器即控制台,采集、回放与导出都在背包上完成。
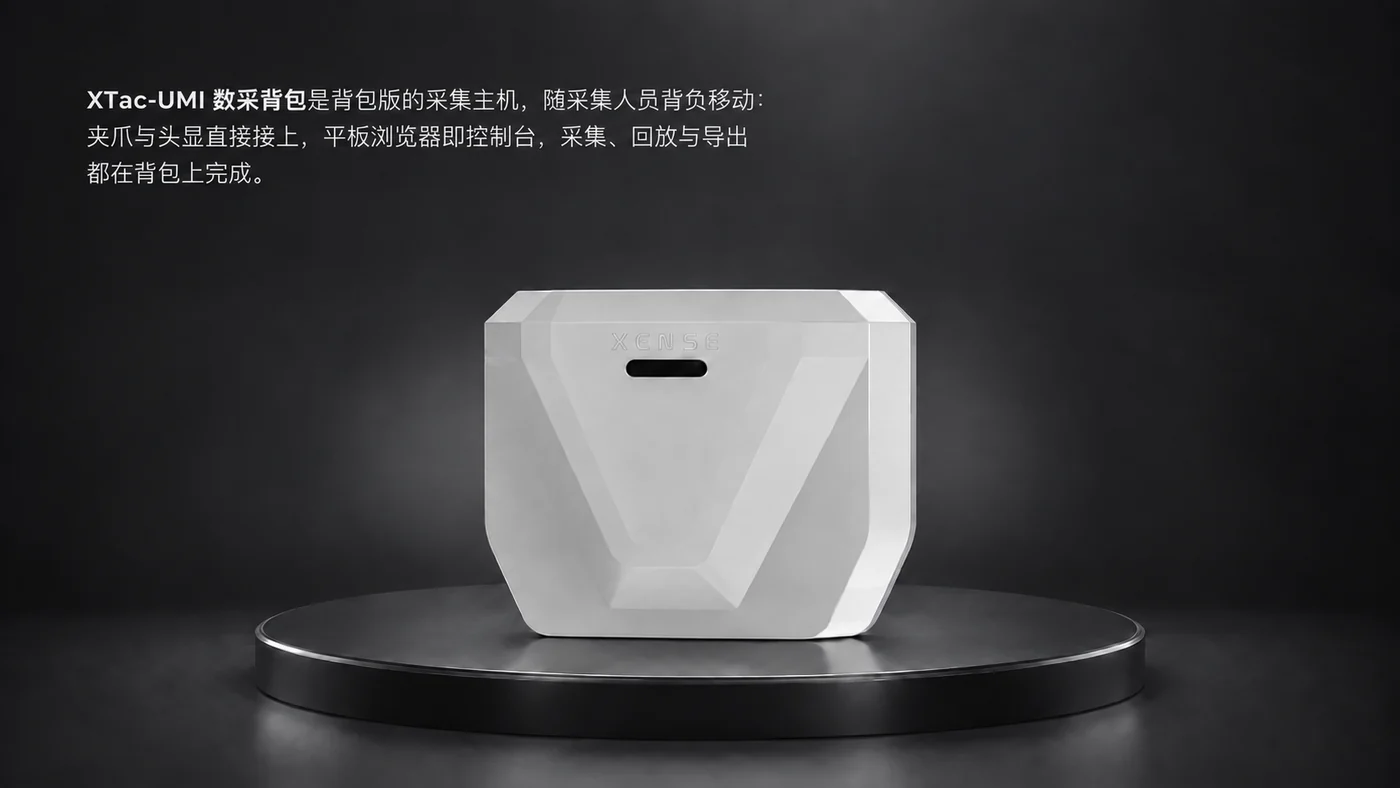
它是什么
不需要电脑,也不依赖现场网络,开机即可采集。
-
记录
视触觉、腕部鱼眼、开合度与 IMU,头显与追踪器位姿,可选头显画面
-
存储
每条人类示范一个 MCAP 原始记录,按项目与任务管理
-
交付
导出 LeRobot 数据集或 MCAP,下载或一键上传到 ModelScope
接口
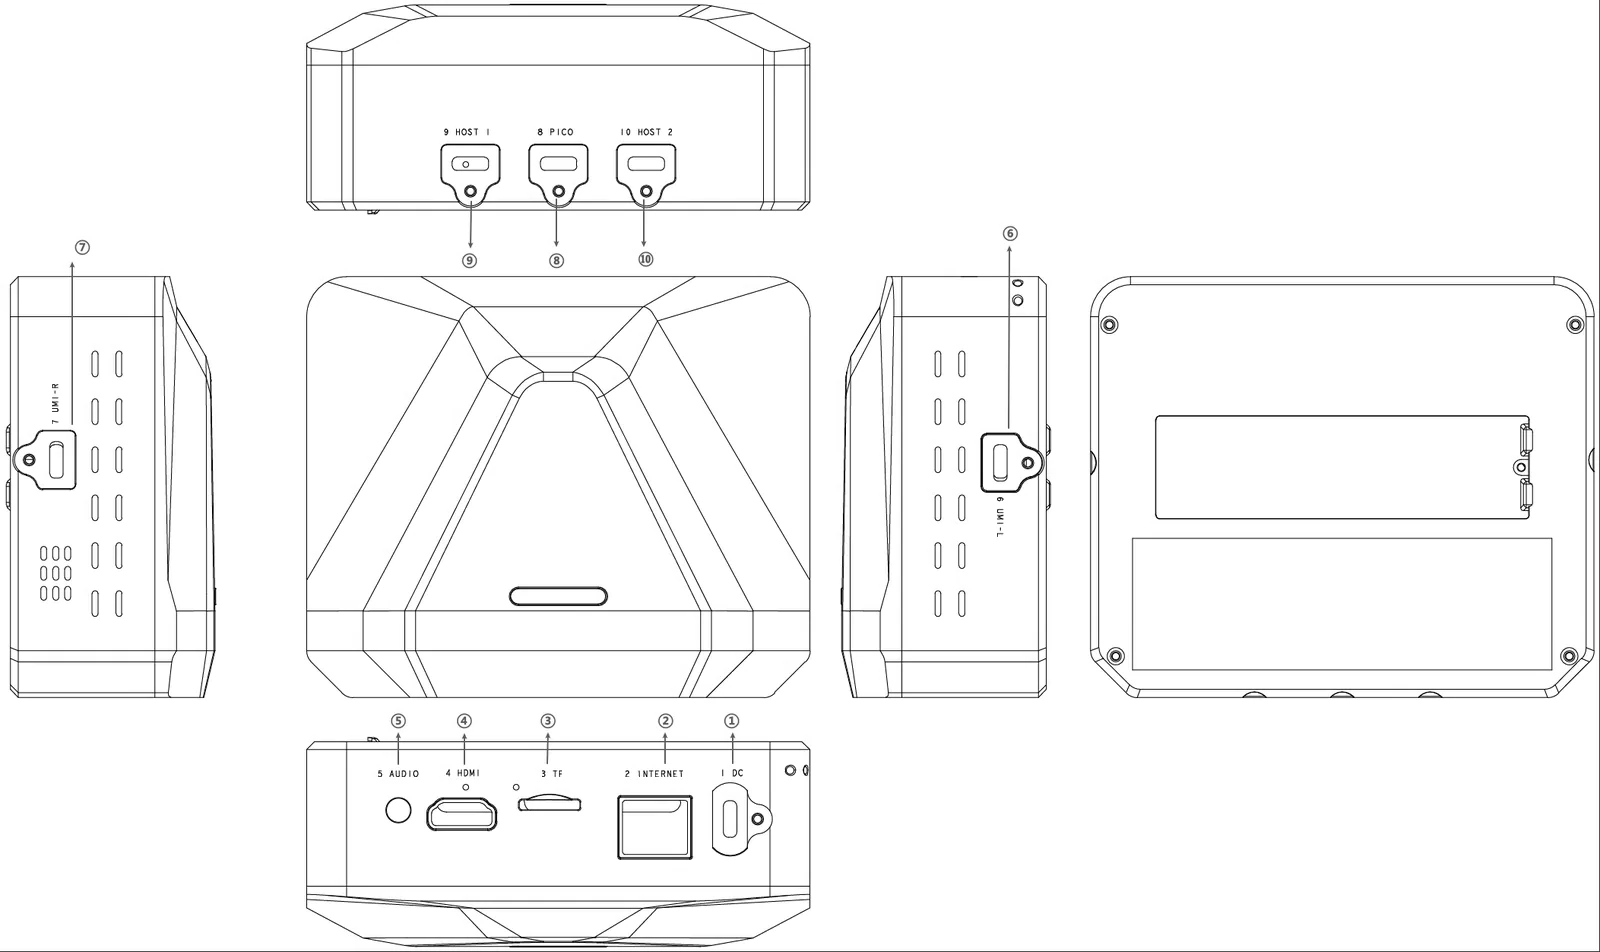
| 编号 | 接口 | 位置 | 用途 |
|---|---|---|---|
| ① | DC IN |
后面板 | 12V 供电输入,接配套 12V 3A 适配器,或经电源线接充电宝 |
| ② | 网口 | 后面板 | 有线网,出厂 DHCP,可在系统页改静态 IP |
| ③ | TF | 后面板 | TF 存储卡槽,日常采集不用 |
| ④ | HDMI |
后面板 | 视频输出,日常采集不用 |
| ⑤ | 耳机 | 后面板 | 3.5mm 耳机口 |
| ⑥ | UMI-L |
左侧 | 左主夹爪,Type-C 锁紧线,兼作夹爪供电 |
| ⑦ | UMI-R |
右侧 | 右主夹爪,Type-C 锁紧线,兼作夹爪供电 |
| ⑧ | PICO |
前面板 | Pico4 Ultra 头显,Type-C。XR 里连接方式选「XTac」,点「连接」即可 |
| ⑨ ⑩ | HOST1 / HOST2 |
前面板 | USB 主机接口,可接平板等设备 |
接什么线、按什么顺序接见开箱、接线与供电。
腰带
腰带用来固定数采背包和充电宝,减少线缆对操作者动作的影响。
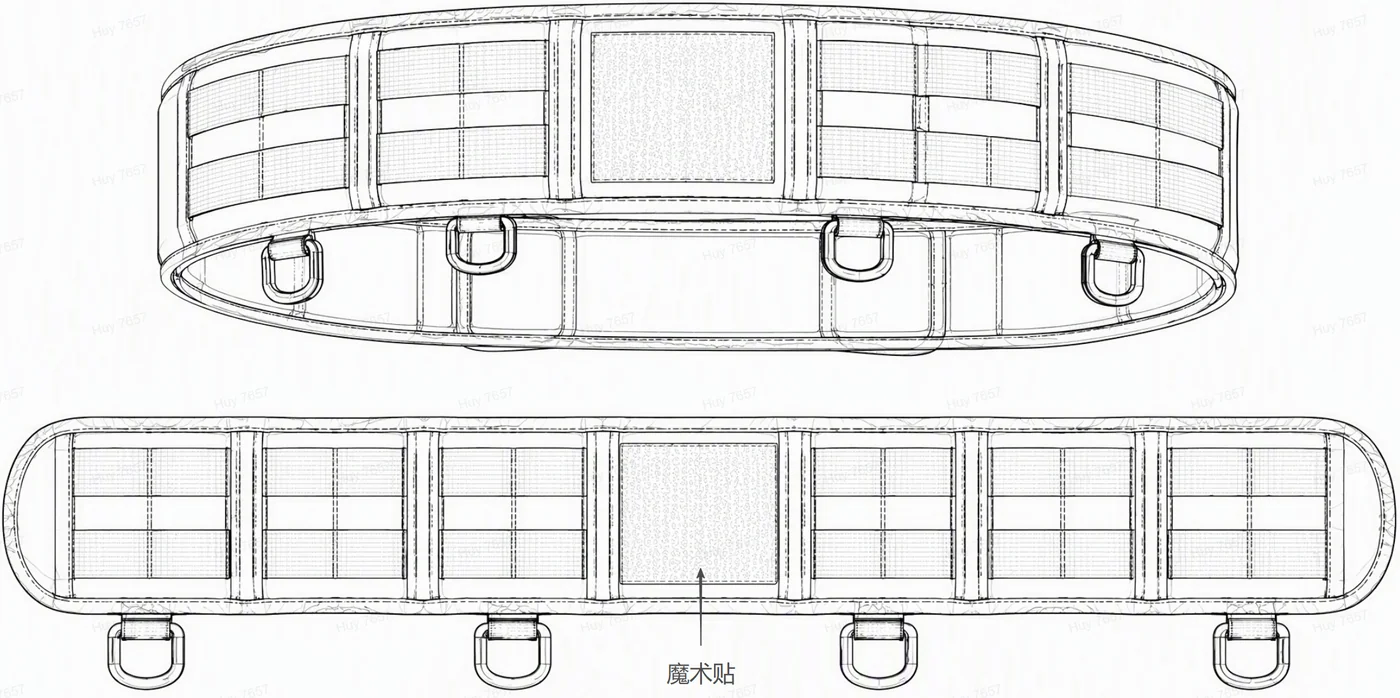
- 佩戴前确认数采背包、充电宝与腰带固定可靠。
- 走线留出活动余量,避免转身、弯腰或抬臂时拉扯接口。
- 不要遮挡数采背包与充电宝的散热区域。
机身标签
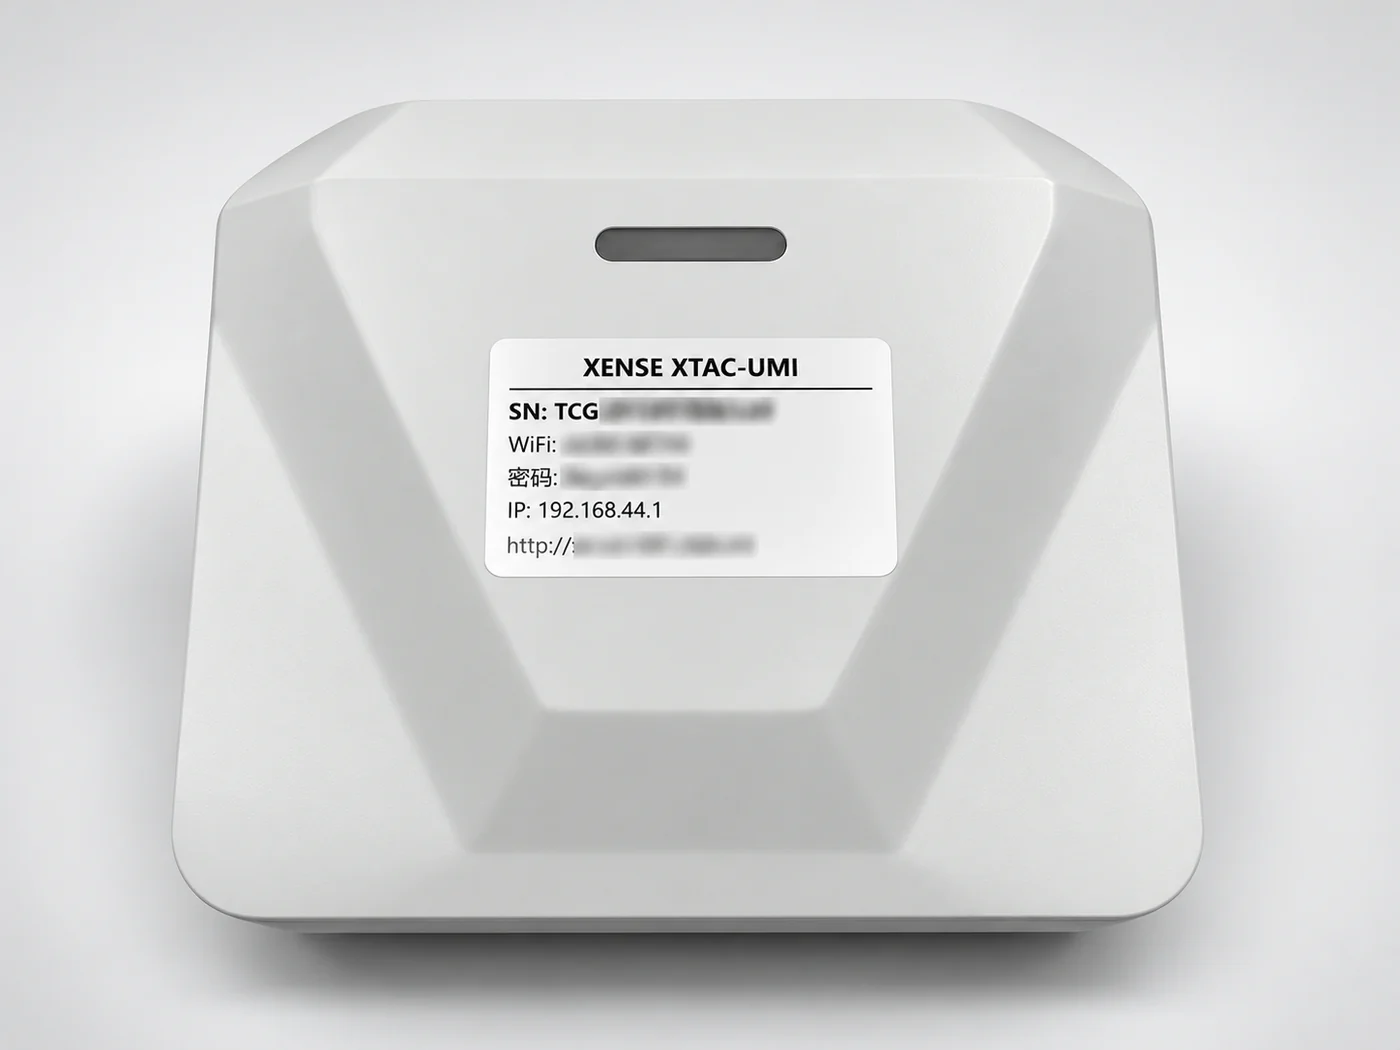
| 字段 | 用途 |
|---|---|
| SN | 设备序列号 |
| WiFi / 密码 | 背包热点的名字与密码 |
| IP / 设备名 | 连上背包后在浏览器打开,进入控制台 |
认机看 SN 和热点名,不要记 IP。连接方法见网络与控制台入口。
控制台
浏览器打开背包地址即进入控制台,顶栏四个页面:
| 页面 | 做什么 |
|---|---|
| 实时监控 | 各路画面、位姿与开合度同屏显示;选项目与任务,开始 / 结束录制 |
| 项目 | 管理录制:回放、删除、导出、归档 |
| 回放 | 在线回放任意一条录制 |
| 系统 | 设备信息、夹爪标定与固件、采集设置、上传配置、网络、系统更新、界面语言 |
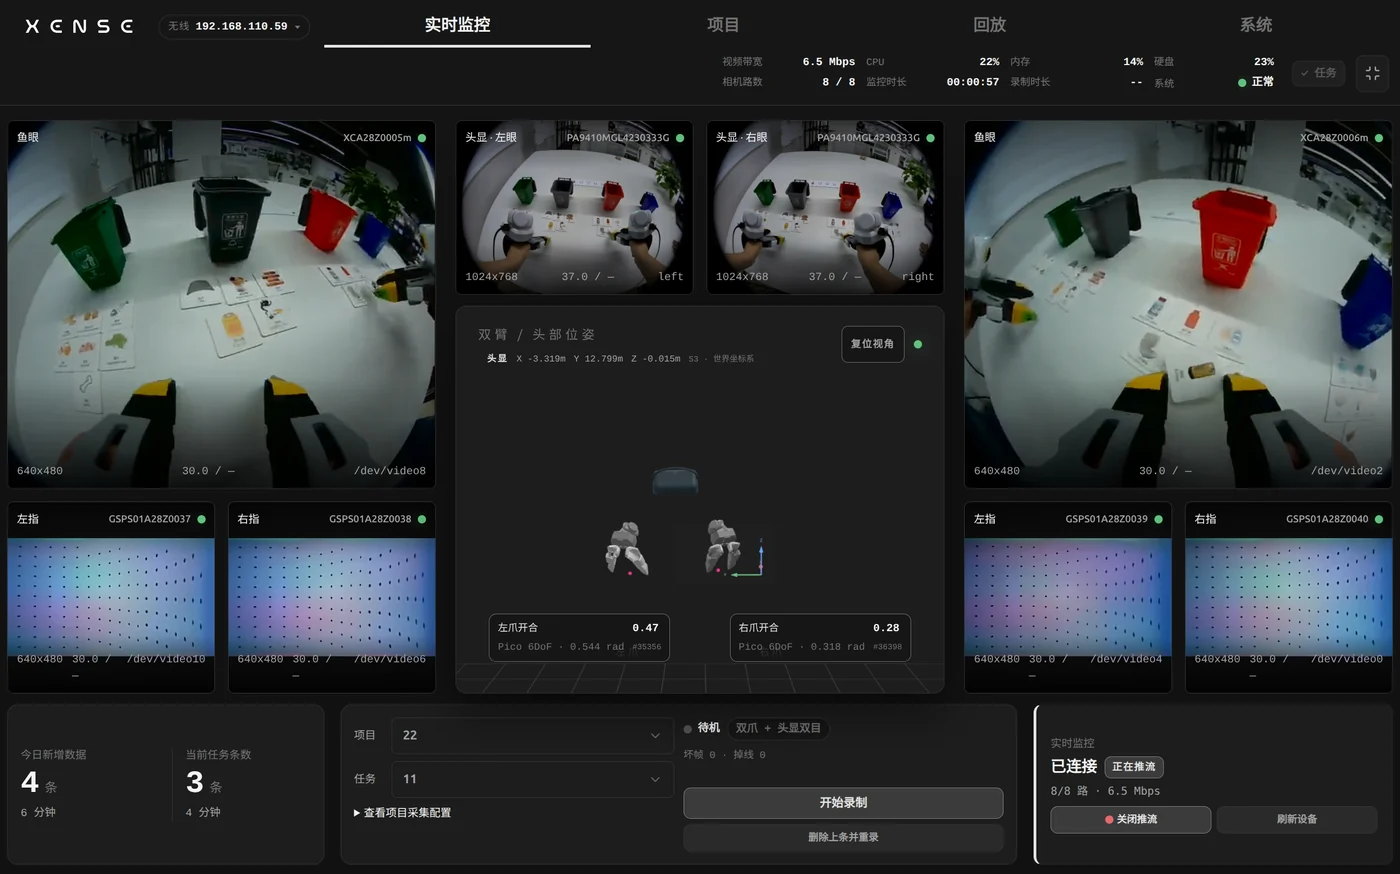
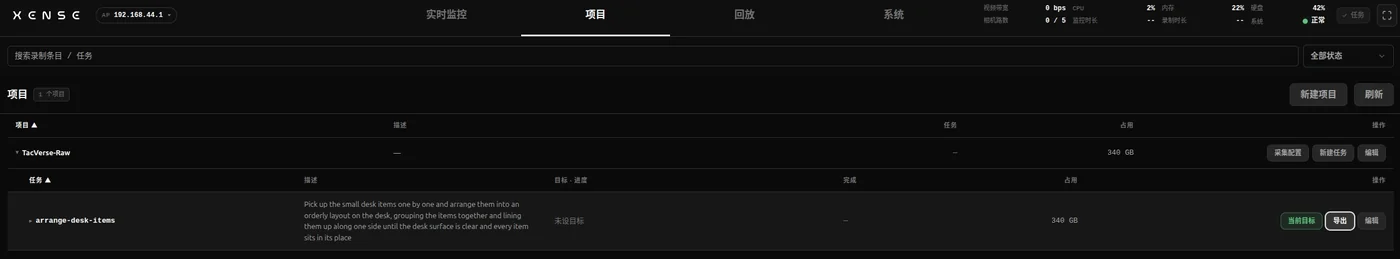
录制主要用夹爪按键:右爪长按开始、左爪长按停止,浏览器不在线也能录,并有灯语与语音提示,见夹爪按键、指示灯与语音。
采集模式
采集模式在新建项目时选定,之后不能改;要换模式就新建项目。每种模式都需要头显提供位姿。
| 模式 | 相机路数 |
|---|---|
| 双爪 | 6 |
| 双爪 + 头显双目 | 8 |
| 双爪 + 头显右单目 | 7 |
数据与导出
- 原始记录:每条人类示范一个 MCAP 文件,存在背包的 NVMe 数据盘上。
- 按任务导出:LeRobotDataset v3 或 MCAP,两种可以都导;导出前自动检查数据完整性。
- 取回方式:下载压缩包,或上传到 ModelScope、S3、FTP / FTPS、NFS。
- 数据量:导出的 LeRobot 数据集约 0.5GB/小时。
详见项目、导出与上传。
升级
当前各部件的版本见背包版 · 版本。
已知限制
- 回放与实时预览不能同时进行。
- 背包只连 5GHz WiFi;现场只有 2.4GHz 时用网线或背包热点。
- 部分手机与 Windows 打不开设备名(
.local),改用 IP 地址访问。